RDKX3 YOLOV5 30FPS

地瓜开发者您好,在使用RDK系列产品时出现的问题可以在社区提问。提问前,请务必阅读一下RDK开发者-社区大百科(LTS),你遇到的问题也许文档就能给你答案。


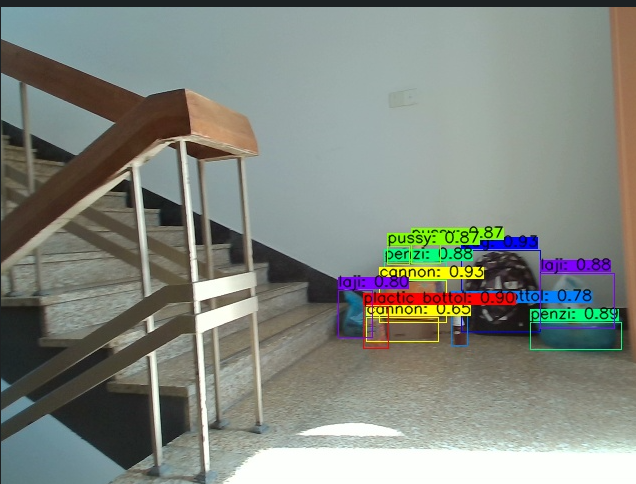
你好,参考https://developer.d-robotics.cc/forumDetail/198685796998563332。我训练的模型在推理图像上识别率与置信度很高,可见图1所示,但是同样的模型.bin文件用在30fps中结果就差很多,零零散散的识别一两个并且还不稳定(相同的场景没有截图,放一张其他场景示意),阈值调低也几乎没有框,应该修改哪里。

还有我如果想推理30FPS使用MP4文件可以吗。

mp4程序设计问一问大模型就OK了,这个可以拿OpenCV软解。

板卡的硬件和软件都是完整QA测过的,不会有大的问题,所以必须按照要求来提供硬件和软件的信息,才能根据具体的版本信息来给出建议。您所能得到的回答取决于您提供信息的详细程度,所以请务必遵从社区的发帖规范

你好, 在算法开发的过程中,遇到各种数值不可控的问题都是正常的,算法开发本身就是需要厚积薄发的领域。算法工具链提供了完整的流程说明,debug工具及流程说明,供您参考。 PTQ流程详解:https://developer.d-robotics.cc/api/v1/fileData/x5\_doc-v126cn/oe\_mapper/source/ptq/ptq\_workflow.html-
精度调优:https://developer.d-robotics.cc/api/v1/fileData/x5\_doc-v126cn/oe\_mapper/source/tune\_content/accuracy\_tune.html-
性能调优:https://developer.d-robotics.cc/api/v1/fileData/x5\_doc-v126cn/oe\_mapper/source/tune\_content/performance\_tune.html-
精度debug工具详解:https://developer.d-robotics.cc/api/v1/fileData/x5\_doc-v126cn/oe\_mapper/source/ptq/ptq\_tool/accuracy\_debug.html-
Runtime程序编写详解:https://developer.d-robotics.cc/api/v1/fileData/x5\_doc-v126cn/oe\_mapper/source/runtime.html-

如果将工具链手册所述的所有流程走完仍然不及预期,则说明模型及其权重本身无法量化。特别的,过拟合的模型本身容易出现异常值导致量化表示能力不足。