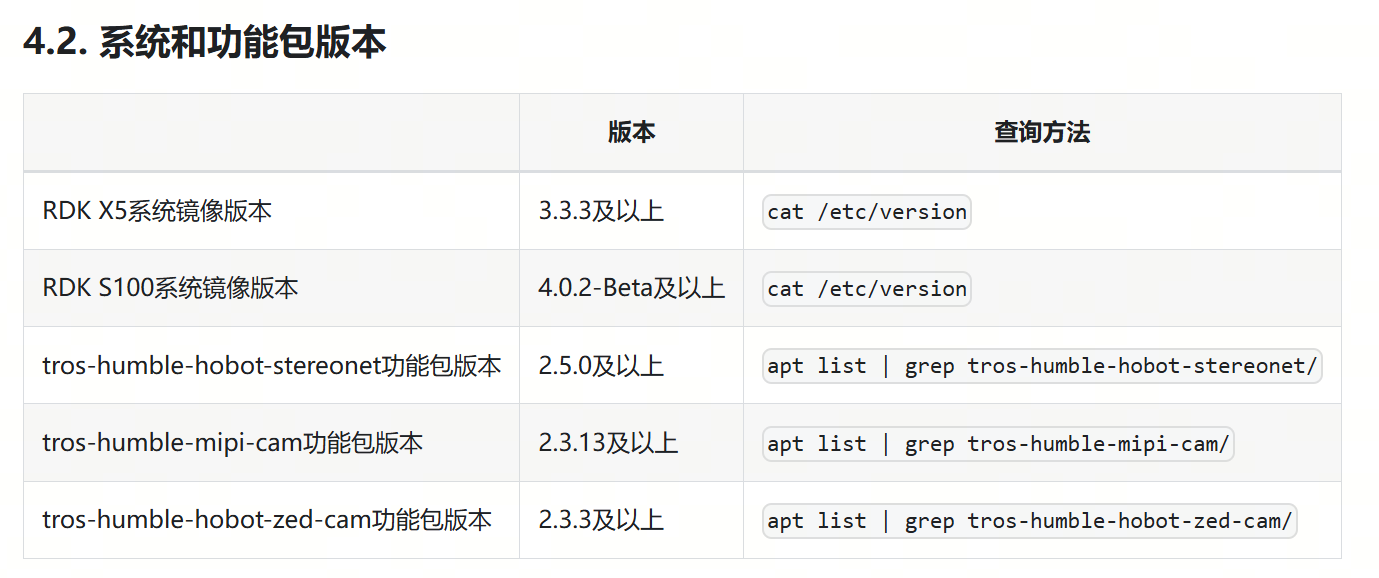
升级到最新还是报一样的错
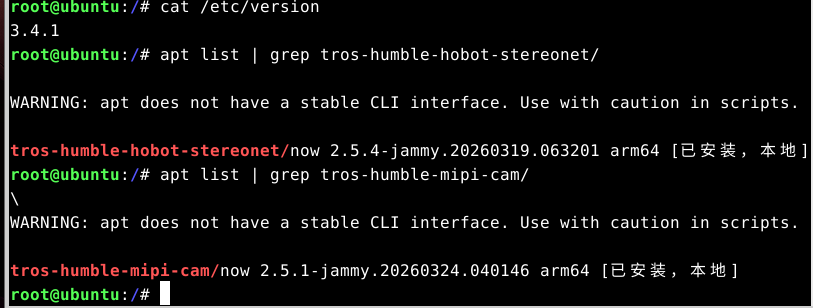
如何确认模组有没有标定文件,日志一致报获取标定文件失败
标定文件应该只是warning的报错,不会影响程序的使用,可以把完整的log附上,目前是没有看到节点启动失败的关键信息,内部测试正常使用
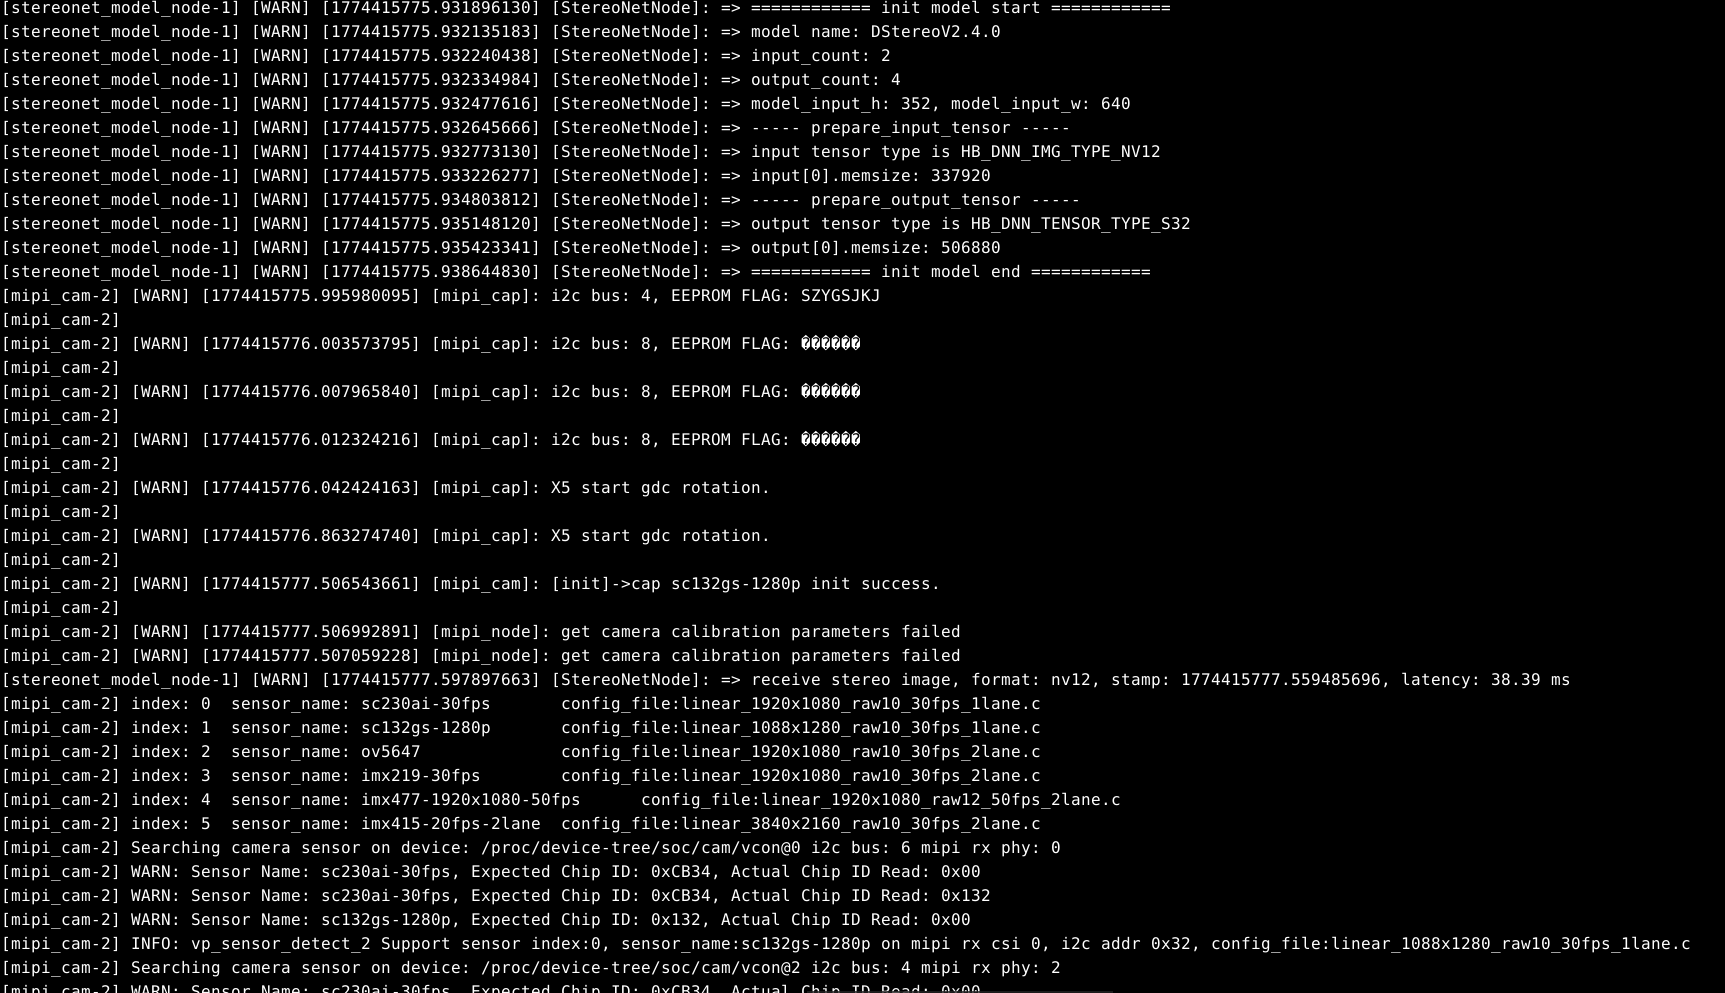
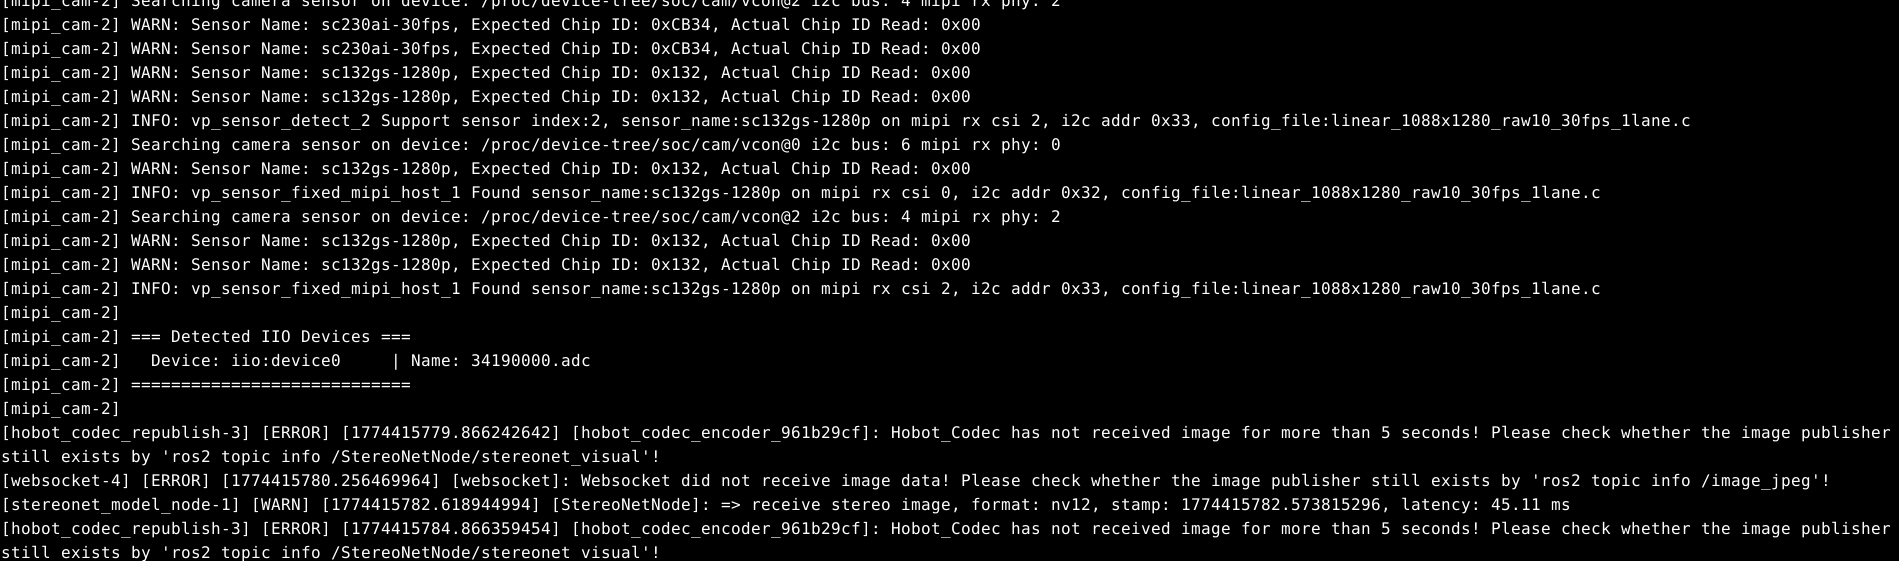
跑的是bash run_stereo.sh吗?看日志相机可以正确出流
是跑的bash run_stereo.sh,测试的过程中发现一个现象使用bash run_stereo.sh –camera_fx 600.0 –camera_fy 600.0 –camera_cx 640.0 –camera_cy 544.0 –baseline 0.10可以出深度,但是深度图是带畸变的,像没有做过GDC一样
可以测试一下再重启板卡后单独直接运行 bash run_stereo.sh 是否正常使用 ,还有就是用这个beta源把所有的相关包都更新一遍
参考https://forum.d-robotics.cc/t/topic/34406/4使用了离线标定文件,目测深度效果已正常
root@ubuntu:/opt# bash run_stereo.sh
/opt/tros/humble
/opt/tros/humble
[INFO] [launch]: All log files can be found below /root/.ros/log/2000-01-01-08-18-57-640736-ubuntu-6659
[INFO] [launch]: Default logging verbosity is set to INFO
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
Hobot shm pkg enables zero-copy with fastrtps profiles file: /opt/tros/humble/lib/hobot_shm/config/shm_fastdds.xml
Hobot shm pkg sets RMW_FASTRTPS_USE_QOS_FROM_XML: 1
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
[INFO] [stereonet_model_node-1]: process started with pid [6678]
[INFO] [mipi_cam-2]: process started with pid [6680]
[INFO] [hobot_codec_republish-3]: process started with pid [6682]
[INFO] [websocket-4]: process started with pid [6684]
[hobot_codec_republish-3] [WARN] [0946685938.399144211] [hobot_codec_encoder]: Parameters:
[hobot_codec_republish-3] sub_topic: /StereoNetNode/stereonet_visual
[hobot_codec_republish-3] pub_topic: /image_jpeg
[hobot_codec_republish-3] channel: 1
[hobot_codec_republish-3] in_mode: ros
[hobot_codec_republish-3] out_mode: ros
[hobot_codec_republish-3] in_format: bgr8
[hobot_codec_republish-3] out_format: jpeg
[hobot_codec_republish-3] jpg_quality: 60.00
[hobot_codec_republish-3] input_framerate: 30
[hobot_codec_republish-3] output_framerate: -1
[hobot_codec_republish-3] dump_output: false
[hobot_codec_republish-3] dump_file_prefix: ./dump_codec_output
[hobot_codec_republish-3] dump_frame_count: -1 (unlimited)
[hobot_codec_republish-3] [WARN] [0946685938.405763766] [HobotCodecImpl]: platform x5
[websocket-4] [WARN] [0946685938.757082698] [websocket]:
[websocket-4] Parameter:
[websocket-4] image_topic: /image_jpeg
[websocket-4] image_type: mjpeg
[websocket-4] only_show_image: 1
[websocket-4] output_fps: 0
[stereonet_model_node-1] [WARN] [0946685939.095640518] [StereoNetNode]: => ===================== init StereoNetNode =====================
[stereonet_model_node-1]
[stereonet_model_node-1] [WARN] [0946685939.100754538] [StereoNetNode]:
[stereonet_model_node-1] stereonet_model_file_path: /opt/tros/humble/share/hobot_stereonet/config/DStereoV2.4_int16.bin
[stereonet_model_node-1] stereo_image_topic: /image_combine_raw
[stereonet_model_node-1] camera_info_topic: /image_combine_raw/right/camera_info
[stereonet_model_node-1] depth_image_topic: ~/stereonet_depth
[stereonet_model_node-1] depth_camera_info_topic: ~/stereonet_depth/camera_info
[stereonet_model_node-1] rectify_left_image_topic: ~/rectify_left_image
[stereonet_model_node-1] rectify_right_image_topic: ~/rectify_right_image
[stereonet_model_node-1] publish_rectify_bgr: 0
[stereonet_model_node-1] [origin_left_image_topic, origin_right_image_topic, publish_origin_enable]: [~/origin_left_image, ~/origin_right_image, 1]
[stereonet_model_node-1] [pointcloud2_topic, publish_pcd_enabled]: [~/stereonet_pointcloud2, 1]
[stereonet_model_node-1] [visual_image_topic, publish_visual_enabled]: [~/stereonet_visual, 1]
[stereonet_model_node-1] [stereonet_frame_id, stereonet_frame_id_right]: [camera_link, camera_link_right]
[stereonet_model_node-1] uncertainty_th: -0.1
[stereonet_model_node-1] [camera_fx, camera_fy, camera_cx, camera_cy, baseline, doffs]: [0, 0, 0, 0, 0(m)0]
[stereonet_model_node-1] [pointcloud_downsample_step, pointcloud_height_min, pointcloud_height_max, pointcloud_depth_max]: [2, -5(m), 5(m), 5(m)]
[stereonet_model_node-1] [use_local_image_flag, local_image_dir, image_sleep]: [0, ./offline, 0]
[stereonet_model_node-1] [save_result_flag, save_dir, save_freq, save_total, save_stereo_flag, save_origin_flag, save_disp_flag, save_uncert_flag, save_depth_flag, save_visual_flag, save_pcd_flag]: [0, ./result, 1, -1, 1, 0, 1, 0, 1, 1, 0]
[stereonet_model_node-1] [calib_method, stereo_calib_file_path]: [none, calib.yaml]
[stereonet_model_node-1] [speckle_filter_enable, max_speckle_size, max_disp_diff]: [0, 100, 1]
[stereonet_model_node-1] [pcl_filter_enable, grid_size, grid_min_point_count]: [0, 0.1, 5]
[stereonet_model_node-1] [render_type, render_perf, depth_decimal_num, render_max_disp, render_z_near, render_z_range]: [distance, 1, 2, 80, -1(m), 3(m)]
[stereonet_model_node-1] left_img_mask_enable: 0
[stereonet_model_node-1] [measure_mode, roi_size, gt_depth]: [0, 10, 0(mm)]
[stereonet_model_node-1] [epipolar_mode, feature_epipolar_mode, epipolar_img, chessboard_per_rows, chessboard_per_cols, chessboard_square_size]: [0, 0, rect, 20, 11, 0.06(m)]
[stereonet_model_node-1] feature_epipolar_mode: 0
[stereonet_model_node-1] post_version: auto
[stereonet_model_node-1] [infer_thread_num, save_thread_num, max_save_task]: [2, 4, 50]
[stereonet_model_node-1]
[stereonet_model_node-1] => ==================================================================
[stereonet_model_node-1]
[stereonet_model_node-1] [BPU_PLAT]BPU Platform Version(1.3.6)! soc info(x5)
[stereonet_model_node-1] [HBRT] set log level as 0. version = 3.15.55.0
[stereonet_model_node-1] [DNN] Runtime version = 1.24.5_(3.15.55 HBRT)
[stereonet_model_node-1] [A][DNN][packed_model.cpp:247][Model](2000-01-01,08:18:59.296.162) [HorizonRT] The model builder version = 1.24.3
[stereonet_model_node-1] [WARN] [0946685939.454465752] [StereoNetNode]: => ============ init model start ============
[stereonet_model_node-1] [WARN] [0946685939.454649459] [StereoNetNode]: => model name: DStereoV2.4.0
[stereonet_model_node-1] [WARN] [0946685939.454711376] [StereoNetNode]: => input_count: 2
[stereonet_model_node-1] [WARN] [0946685939.454763500] [StereoNetNode]: => output_count: 4
[stereonet_model_node-1] [WARN] [0946685939.454843167] [StereoNetNode]: => model_input_h: 352, model_input_w: 640
[stereonet_model_node-1] [WARN] [0946685939.454933958] [StereoNetNode]: => ----- prepare_input_tensor -----
[stereonet_model_node-1] [WARN] [0946685939.455008666] [StereoNetNode]: => input tensor type is HB_DNN_IMG_TYPE_NV12
[stereonet_model_node-1] [WARN] [0946685939.455295915] [StereoNetNode]: => input[0].memsize: 337920
[stereonet_model_node-1] [WARN] [0946685939.456169536] [StereoNetNode]: => ----- prepare_output_tensor -----
[stereonet_model_node-1] [WARN] [0946685939.456373702] [StereoNetNode]: => output tensor type is HB_DNN_TENSOR_TYPE_S32
[stereonet_model_node-1] [WARN] [0946685939.456522910] [StereoNetNode]: => output[0].memsize: 506880
[stereonet_model_node-1] [WARN] [0946685939.458277277] [StereoNetNode]: => ============ init model end ============
[mipi_cam-2] [WARN] [0946685939.596696859] [mipi_cap]: i2c bus: 4, EEPROM FLAG: SZYGSJKJ
[mipi_cam-2]
[mipi_cam-2] [WARN] [0946685939.684868820] [mipi_cap]: X5 start gdc cal.
[mipi_cam-2]
[mipi_cam-2] [WARN] [0946685940.502252699] [mipi_cap]: X5 start gdc cal.
[mipi_cam-2]
[mipi_cam-2] [WARN] [0946685941.145880438] [mipi_cam]: [init]->cap sc132gs-1280p init success.
[mipi_cam-2]
[stereonet_model_node-1] [WARN] [0946685941.228830004] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 946685941.203132800, latency: 25.68 ms
[mipi_cam-2] Searching camera sensor on device: /proc/device-tree/soc/cam/vcon@0 i2c bus: 6 mipi rx phy: 0
[mipi_cam-2] WARN: Sensor Name: sc230ai-30fps, Expected Chip ID: 0xCB34, Actual Chip ID Read: 0x00
[mipi_cam-2] WARN: Sensor Name: sc230ai-30fps, Expected Chip ID: 0xCB34, Actual Chip ID Read: 0x132
[mipi_cam-2] WARN: Sensor Name: sc132gs-1280p, Expected Chip ID: 0x132, Actual Chip ID Read: 0x00
[mipi_cam-2] INFO: vp_sensor_detect_2 Support sensor index:0, sensor_name:sc132gs-1280p on mipi rx csi 0, i2c addr 0x32, config_file:linear_1088x1280_raw10_30fps_1lane.c
[mipi_cam-2] Searching camera sensor on device: /proc/device-tree/soc/cam/vcon@2 i2c bus: 4 mipi rx phy: 2
[mipi_cam-2] WARN: Sensor Name: sc230ai-30fps, Expected Chip ID: 0xCB34, Actual Chip ID Read: 0x00
[mipi_cam-2] WARN: Sensor Name: sc230ai-30fps, Expected Chip ID: 0xCB34, Actual Chip ID Read: 0x00
[mipi_cam-2] WARN: Sensor Name: sc132gs-1280p, Expected Chip ID: 0x132, Actual Chip ID Read: 0x00
[mipi_cam-2] WARN: Sensor Name: sc132gs-1280p, Expected Chip ID: 0x132, Actual Chip ID Read: 0x00
[mipi_cam-2] INFO: vp_sensor_detect_2 Support sensor index:2, sensor_name:sc132gs-1280p on mipi rx csi 2, i2c addr 0x33, config_file:linear_1088x1280_raw10_30fps_1lane.c
[mipi_cam-2] Searching camera sensor on device: /proc/device-tree/soc/cam/vcon@0 i2c bus: 6 mipi rx phy: 0
[mipi_cam-2] WARN: Sensor Name: sc132gs-1280p, Expected Chip ID: 0x132, Actual Chip ID Read: 0x00
[mipi_cam-2] INFO: vp_sensor_fixed_mipi_host_1 Found sensor_name:sc132gs-1280p on mipi rx csi 0, i2c addr 0x32, config_file:linear_1088x1280_raw10_30fps_1lane.c
[mipi_cam-2] Searching camera sensor on device: /proc/device-tree/soc/cam/vcon@2 i2c bus: 4 mipi rx phy: 2
[mipi_cam-2] WARN: Sensor Name: sc132gs-1280p, Expected Chip ID: 0x132, Actual Chip ID Read: 0x00
[mipi_cam-2] WARN: Sensor Name: sc132gs-1280p, Expected Chip ID: 0x132, Actual Chip ID Read: 0x00
[mipi_cam-2] INFO: vp_sensor_fixed_mipi_host_1 Found sensor_name:sc132gs-1280p on mipi rx csi 2, i2c addr 0x33, config_file:linear_1088x1280_raw10_30fps_1lane.c
[hobot_codec_republish-3] [ERROR] [0946685943.406318970] [hobot_codec_encoder]: Hobot_Codec has not received image for more than 5 seconds! Please check whether the image publisher still exists by ‘ros2 topic info /StereoNetNode/stereonet_visual’!
[websocket-4] [ERROR] [0946685943.776129782] [websocket]: Websocket did not receive image data! Please check whether the image publisher still exists by ‘ros2 topic info /image_jpeg’!
[stereonet_model_node-1] [WARN] [0946685946.251049116] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 946685946.217532160, latency: 33.50 ms
[hobot_codec_republish-3] [ERROR] [0946685948.406257675] [hobot_codec_encoder]: Hobot_Codec has not received image for more than 5 seconds! Please check whether the image publisher still exists by ‘ros2 topic info /StereoNetNode/stereonet_visual’!
[websocket-4] [ERROR] [0946685948.776218612] [websocket]: Websocket did not receive image data! Please check whether the image publisher still exists by ‘ros2 topic info /image_jpeg’!
^C[WARNING] [launch]: user interrupted with ctrl-c (SIGINT)
您好我也碰到你这个问题了 怎么使用离线标定数据的呢
参考本帖可以测试使用 bash run_stereo.sh –camera_fx 600.0 –camera_fy 600.0 –camera_cx 640.0 –camera_cy 544.0 –baseline 0.10 能否正常出图,根据每个人具体的情况建议重新发帖附上相关软件包信息,硬件连接方式等背景信息来具体分析
1 个赞
可以正常出图 感谢