下面是启动camera的指令
source /opt/tros/humble/setup.bash
ros2 launch hobot_stereonet stereonet_model_web_visual_v2.5_int16_544_448_96.launch.py \
mipi_camera_calibration_file_path:=/opt/tros/humble/lib/mipi_cam/config/SC132gs_dual_calibration.yaml \
  mipi_image_width:=1280 \
  mipi_image_height:=640 \
  mipi_image_framerate:=10.0 \
  mipi_gdc_enable:=True \
  mipi_rotation:=0.0 \
  mipi_cal_rotation:=0.0 \
  mipi_channel:=2 \
  mipi_channel2:=0 \
  calib_method:=none
le_path:=/opt/tros/humble/lib/mipi_cam/config/SC132gs_dual_calibration.yaml mipi_image_width:=1280 mipi_ima age_height:=6
40 mipi_image_framerate:=10.0 mipi_gdc_enable:=True mipi_rotation:=0.0 mipi_cal_rotation:=0.0 mipi_channel: :=2 mipi_chan
nel2:=0 calib_method:=none save_result_flag:=True save_dir:=/home/sunrise/stereonet_result_baseline save_fr req:=1 save_t
otal:=1 save_stereo_flag:=True save_origin_flag:=False save_disp_flag:=True save_uncert_flag:=False save_de epth_flag:=Tr
ue save_visual_flag:=True save_pcd_flag:=True
[INFO] [launch]: All log files can be found below /home/sunrise/.ros/log/2026-08-01-12-01-43-039844-ubuntu-28441
[INFO] [launch]: Default logging verbosity is set to INFO
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
Hobot shm pkg enables zero-copy with fastrtps profiles file: /opt/tros/humble/lib/hobot_shm/config/shm_fastdds.xml
Hobot shm pkg sets RMW_FASTRTPS_USE_QOS_FROM_XML: 1
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
[INFO] [stereonet_model_node-1]: process started with pid [28453]
[INFO] [mipi_cam-2]: process started with pid [28455]
[INFO] [hobot_codec_republish-3]: process started with pid [28457]
[INFO] [websocket-4]: process started with pid [28459]
[hobot_codec_republish-3] [WARN] [1785556903.943689674] [hobot_codec_encoder_f2951eb0]: Parameters:
[hobot_codec_republish-3] sub_topic: /StereoNetNode/stereonet_visual
[hobot_codec_republish-3] pub_topic: /image_jpeg
[hobot_codec_republish-3] channel: 1
[hobot_codec_republish-3] in_mode: ros
[hobot_codec_republish-3] out_mode: ros
[hobot_codec_republish-3] in_format: bgr8
[hobot_codec_republish-3] out_format: jpeg
[hobot_codec_republish-3] jpg_quality: 60.00
[hobot_codec_republish-3] input_framerate: 30
[hobot_codec_republish-3] output_framerate: -1
[hobot_codec_republish-3] dump_output: false
[hobot_codec_republish-3] dump_file_prefix: ./dump_codec_output
[hobot_codec_republish-3] dump_frame_count: -1 (unlimited)
[hobot_codec_republish-3] [WARN] [1785556903.952606831] [HobotCodecImpl]: platform x5
[mipi_cam-2] [WARN] [1785556904.230700582] [mipi_node]:
[mipi_cam-2] node params:
[mipi_cam-2] config_path: /opt/tros/humble/lib/mipi_cam/config/
[mipi_cam-2] video_device_name: default
[mipi_cam-2] channel: 2
[mipi_cam-2] channel2: 0
[mipi_cam-2] camera_info_url:
[mipi_cam-2] camera_calibration_file_path: /opt/tros/humble/lib/mipi_cam/config/SC132gs_dual_calibration.yaml
[mipi_cam-2] out_format_name: nv12
[mipi_cam-2] gdc_bin_file:
[mipi_cam-2] image_width: 1280
[mipi_cam-2] image_height: 640
[mipi_cam-2] sub_image_width: 1920
[mipi_cam-2] sub_image_height: 1080
[mipi_cam-2] framerate: 10
[mipi_cam-2] rotation: 0.000000
[mipi_cam-2] device_mode: dual
[mipi_cam-2] dual_combine: 1
[mipi_cam-2] lpwm_enable: false
[mipi_cam-2] gdc_enable: true
[mipi_cam-2] frame_ts_type: sensor
[mipi_cam-2] frame_id: default_cam
[mipi_cam-2] link_type: 0
[mipi_cam-2] link_port: 0
[mipi_cam-2] io_method_name: ros
[mipi_cam-2] cal_alpha: 0.000
[websocket-4] [WARN] [1785556904.292969892] [websocket]:
[websocket-4] Parameter:
[websocket-4] image_topic: /image_jpeg
[websocket-4] image_type: mjpeg
[websocket-4] only_show_image: 1
[websocket-4] output_fps: 0
[stereonet_model_node-1] [WARN] [1785556904.683285109] [StereoNetNode]: => ===================== init StereoNetNode ===============
======
[stereonet_model_node-1]
[stereonet_model_node-1] [WARN] [1785556904.688472479] [StereoNetNode]:
[stereonet_model_node-1] stereonet_model_file_path: /opt/tros/humble/share/hobot_stereonet/config/DStereoV2.5_int16_544_448_96.bin
[stereonet_model_node-1] stereo_image_topic: /image_combine_raw
[stereonet_model_node-1] camera_info_topic: /image_combine_raw/right/camera_info
[stereonet_model_node-1] depth_image_topic: /StereoNetNode/stereonet_depth
[stereonet_model_node-1] depth_camera_info_topic: /StereoNetNode/stereonet_depth/camera_info
[stereonet_model_node-1] rectify_left_image_topic: /StereoNetNode/rectify_left_image
[stereonet_model_node-1] rectify_right_image_topic: /StereoNetNode/rectify_right_image
[stereonet_model_node-1] publish_rectify_bgr: 0
[stereonet_model_node-1] [origin_left_image_topic, origin_right_image_topic, publish_origin_enable]: [/StereoNetNode/origin_left_im
age, /StereoNetNode/origin_right_image, 1]
[stereonet_model_node-1] [pointcloud2_topic, publish_pcd_enabled]: [/StereoNetNode/stereonet_pointcloud2, 1]
[stereonet_model_node-1] [visual_image_topic, publish_visual_enabled]: [/StereoNetNode/stereonet_visual, 1]
[stereonet_model_node-1] [stereonet_frame_id, stereonet_frame_id_right]: [camera_link, camera_link_right]
[stereonet_model_node-1] uncertainty_th: -0.1
[stereonet_model_node-1] [camera_fx, camera_fy, camera_cx, camera_cy, baseline, doffs]: [0, 0, 0, 0, 0(m)0]
[stereonet_model_node-1] [pointcloud_downsample_step, pointcloud_height_min, pointcloud_height_max, pointcloud_depth_max]: [2, -5(m
), 5(m), 5(m)]
[stereonet_model_node-1] [use_local_image_flag, local_image_dir, image_sleep]: [0, /opt/tros/humble/share/hobot_stereonet/config, 0
]
[stereonet_model_node-1] [save_result_flag, save_dir, save_freq, save_total, save_stereo_flag, save_origin_flag, save_disp_flag, sa
ve_uncert_flag, save_depth_flag, save_visual_flag, save_pcd_flag]: [1, /home/sunrise/stereonet_result_basel line, 1, 1, 1
, 0, 1, 0, 1, 1, 1]
[stereonet_model_node-1] [calib_method, stereo_calib_file_path]: [none, ]
[stereonet_model_node-1] [speckle_filter_enable, max_speckle_size, max_disp_diff]: [0, 100, 1]
[stereonet_model_node-1] [pcl_filter_enable, grid_size, grid_min_point_count]: [0, 0.1, 5]
[stereonet_model_node-1] [render_type, render_perf, depth_decimal_num, render_max_disp, render_z_near, render_z_range]: [indoor, 1,
2, 80, -1(m), 3(m)]
[stereonet_model_node-1] left_img_mask_enable: 0
[stereonet_model_node-1] [measure_mode, roi_size, gt_depth]: [0, 10, 0(mm)]
[stereonet_model_node-1] [epipolar_mode, feature_epipolar_mode, epipolar_img, chessboard_per_rows, chessboard_per_cols, chessboard_
square_size]: [0, 0, rect, 20, 11, 0.06(m)]
[stereonet_model_node-1] feature_epipolar_mode: 0
[stereonet_model_node-1] post_version: auto
[stereonet_model_node-1] [infer_thread_num, save_thread_num, max_save_task]: [2, 4, 50]
[stereonet_model_node-1]
[stereonet_model_node-1] => ==================================================================
[stereonet_model_node-1]
[stereonet_model_node-1] [BPU_PLAT]BPU Platform Version(1.3.6)! soc info(x5)
[stereonet_model_node-1] [HBRT] set log level as 0. version = 3.15.55.0
[stereonet_model_node-1] [DNN] Runtime version = 1.24.5_(3.15.55 HBRT)
[stereonet_model_node-1] [A][DNN][packed_model.cpp:247][Model](2026-08-01,12:01:44.858.684) [HorizonRT] The model builder version =
1.24.3
[stereonet_model_node-1] [WARN] [1785556904.982402213] [StereoNetNode]: => ============ init model start ============
[stereonet_model_node-1] [WARN] [1785556904.982576005] [StereoNetNode]: => model name: DStereoV25_int16_544_448_0309_96
[stereonet_model_node-1] [WARN] [1785556904.982635130] [StereoNetNode]: => input_count: 2
[stereonet_model_node-1] [WARN] [1785556904.982686213] [StereoNetNode]: => output_count: 2
[stereonet_model_node-1] [WARN] [1785556904.982754046] [StereoNetNode]: => model_input_h: 448, model_input_w: 544
[stereonet_model_node-1] [WARN] [1785556904.982843380] [StereoNetNode]: => ----- prepare_input_tensor -----
[stereonet_model_node-1] [WARN] [1785556904.982917838] [StereoNetNode]: => input tensor type is HB_DNN_IMG_TYPE_NV12
[stereonet_model_node-1] [WARN] [1785556904.983161129] [StereoNetNode]: => input[0].memsize: 365568
[stereonet_model_node-1] [WARN] [1785556904.983977337] [StereoNetNode]: => ----- prepare_output_tensor -----
[stereonet_model_node-1] [WARN] [1785556904.984084670] [StereoNetNode]: => output tensor type is HB_DNN_TENSOR_TYPE_S32
[stereonet_model_node-1] [WARN] [1785556904.984216670] [StereoNetNode]: => output[0].memsize: 548352
[stereonet_model_node-1] [WARN] [1785556904.985075836] [StereoNetNode]: => ============ init model end ============
[mipi_cam-2] [WARN] [1785556905.092202265] [mipi_cap]: i2c bus: 6, EEPROM FLAG: SZYGSJKJ
[mipi_cam-2]
[mipi_cam-2] [WARN] [1785556905.123028900] [mipi_cap]: => ================== left awb otp data ==================
[mipi_cam-2] [WARN] [1785556905.123194900] [mipi_cap]: left_awb_otp_data_.awb_golden_data[0].rg_ratio: 1401
[mipi_cam-2] [WARN] [1785556905.123291483] [mipi_cap]: left_awb_otp_data_.awb_golden_data[0].bg_ratio: 340
[mipi_cam-2] [WARN] [1785556905.123382608] [mipi_cap]: left_awb_otp_data_.awb_golden_data[1].rg_ratio: 1094
[mipi_cam-2] [WARN] [1785556905.123479816] [mipi_cap]: left_awb_otp_data_.awb_golden_data[1].bg_ratio: 403
[mipi_cam-2] [WARN] [1785556905.123566399] [mipi_cap]: left_awb_otp_data_.awb_golden_data[2].rg_ratio: 880
[mipi_cam-2] [WARN] [1785556905.123651566] [mipi_cap]: left_awb_otp_data_.awb_golden_data[2].bg_ratio: 548
[mipi_cam-2] [WARN] [1785556905.123737691] [mipi_cap]: left_awb_otp_data_.awb_data[0].rg_ratio: 1429
[mipi_cam-2] [WARN] [1785556905.123825441] [mipi_cap]: left_awb_otp_data_.awb_data[0].bg_ratio: 348
[mipi_cam-2] [WARN] [1785556905.123912940] [mipi_cap]: left_awb_otp_data_.awb_data[1].rg_ratio: 1114
[mipi_cam-2] [WARN] [1785556905.123998232] [mipi_cap]: left_awb_otp_data_.awb_data[1].bg_ratio: 414
[mipi_cam-2] [WARN] [1785556905.124082149] [mipi_cap]: left_awb_otp_data_.awb_data[2].rg_ratio: 893
[mipi_cam-2] [WARN] [1785556905.124167482] [mipi_cap]: left_awb_otp_data_.awb_data[2].bg_ratio: 561
[mipi_cam-2] [WARN] [1785556905.124344190] [mipi_cap]: => ================== right awb otp data ==================
[mipi_cam-2] [WARN] [1785556905.124443440] [mipi_cap]: right_awb_otp_data_.awb_golden_data[0].rg_ratio: 1401
[mipi_cam-2] [WARN] [1785556905.124532023] [mipi_cap]: right_awb_otp_data_.awb_golden_data[0].bg_ratio: 340
[mipi_cam-2] [WARN] [1785556905.124618606] [mipi_cap]: right_awb_otp_data_.awb_golden_data[1].rg_ratio: 1094
[mipi_cam-2] [WARN] [1785556905.124705648] [mipi_cap]: right_awb_otp_data_.awb_golden_data[1].bg_ratio: 403
[mipi_cam-2] [WARN] [1785556905.124796023] [mipi_cap]: right_awb_otp_data_.awb_golden_data[2].rg_ratio: 880
[mipi_cam-2] [WARN] [1785556905.124883606] [mipi_cap]: right_awb_otp_data_.awb_golden_data[2].bg_ratio: 548
[mipi_cam-2] [WARN] [1785556905.124971648] [mipi_cap]: right_awb_otp_data_.awb_data[0].rg_ratio: 1330
[mipi_cam-2] [WARN] [1785556905.125056981] [mipi_cap]: right_awb_otp_data_.awb_data[0].bg_ratio: 341
[mipi_cam-2] [WARN] [1785556905.125142189] [mipi_cap]: right_awb_otp_data_.awb_data[1].rg_ratio: 1043
[mipi_cam-2] [WARN] [1785556905.125226147] [mipi_cap]: right_awb_otp_data_.awb_data[1].bg_ratio: 405
[mipi_cam-2] [WARN] [1785556905.125310647] [mipi_cap]: right_awb_otp_data_.awb_data[2].rg_ratio: 836
[mipi_cam-2] [WARN] [1785556905.125395481] [mipi_cap]: right_awb_otp_data_.awb_data[2].bg_ratio: 552
[mipi_cam-2] [WARN] [1785556905.125481147] [mipi_cap]: => ========================================================
[mipi_cam-2] [WARN] [1785556905.141072423] [mipi_cap]: Target FOV 0.00° out of valid range [86.84°, 143.17°]
[mipi_cam-2] [WARN] [1785556905.141302589] [mipi_cap]: Use default alpha=0.0 (target FOV invalid)
[mipi_cam-2] [WARN] [1785556905.342972212] [mipi_cap]: X5 start gdc rotation and cal.
[mipi_cam-2]
[mipi_cam-2] [WARN] [1785556906.182562292] [mipi_cap]: X5 start gdc rotation and cal.
[mipi_cam-2]
[mipi_cam-2] [WARN] [1785556906.861093000] [mipi_cam]: [init]->cap sc132gs-1280p init success.
[mipi_cam-2]
[stereonet_model_node-1] [WARN] [1785556906.936478588] [StereoNetNode]: => sub rectified [fx, fy, cx, cy, baseline(m), doffs] : [28
7.429561, 473.413395, 285.964228, 223.091902, 0.079239, 0.000000]
[stereonet_model_node-1] [WARN] [1785556906.938806294] [StereoNetNode]: => receive left camera info
[stereonet_model_node-1] [WARN] [1785556906.972314050] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 9866.76794162
1, latency: 1785547040204.33 ms
[stereonet_model_node-1] [WARN] [1785556906.973730965] [StereoNetNode]: => input image size not match model input size, need resize
, [1280 x 640] → [544 x 448]
[stereonet_model_node-1] [WARN] [1785556907.009462553] [StereoNetNode]: => after resize, update camera intrinsic [fx, fy, cx, cy, b
aseline(m), doffs] : [122.157563, 331.389376, 121.534797, 156.164331, 0.079239, 0.000000]
[stereonet_model_node-1] [WARN] [1785556907.011158510] [StereoNetNode]: => HFOV: 131.629°, VFOV: 68.1128°
[stereonet_model_node-1] [WARN] [1785556907.098308085] [StereoNetNode]: => publish result, stamp: 9866.767941621, fps: 0.00, latenc
y: 1785547040330.33 ms, cpu_usage: 0%, bpu_usage: 0%
[stereonet_model_node-1] [WARN] [1785556907.156457316] [StereoNetNode]: => save total 1 images, stop saving
[stereonet_model_node-1] [WARN] [1785556907.158611730] [StereoNetNode]: => save camera intrinsic to /home/sunrise/stereonet_result_
baseline/camera_intrinsic.txt
[hobot_codec_republish-3] [WARN] [1785556907.181857915] [HobotVenc]: init_pic_w_: 544, init_pic_h_: 896, alined_pic_w_: 544, alined
_pic_h_: 896, aline_w_: 16, aline_h_: 16
[stereonet_model_node-1] [WARN] [1785556907.343997203] [StereoNetNode]: => save result to /home/sunrise/stereonet_result_baseline,
pub count: 0, save count: 0
[stereonet_model_node-1] [ERROR] [1785556907.470185738] [StereoNetNode]: => top is not left image, please swap the mipi cables, or
set the mipi_channel and mipi_channel2 parameters.
[hobot_codec_republish-3] [WARN] [1785556908.964097052] [hobot_codec_encoder_f2951eb0]: Sub imgRaw fps [4.80]
[hobot_codec_republish-3] [WARN] [1785556908.968215922] [hobot_codec_encoder_f2951eb0]: Pub img fps [4.79]
[stereonet_model_node-1] [WARN] [1785556911.974507030] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 9871.76794524
8, latency: 1785547040206.55 ms
[stereonet_model_node-1] [WARN] [1785556912.022122563] [StereoNetNode]: => input image size not match model input size, need resize
, [1280 x 640] → [544 x 448]
[stereonet_model_node-1] [WARN] [1785556912.162654666] [StereoNetNode]: => publish result, stamp: 9871.817952623, fps: 14.29, laten
cy: 1785547040344.66 ms, cpu_usage: 153%, bpu_usage: 88%
[stereonet_model_node-1] [ERROR] [1785556912.512689675] [StereoNetNode]: => top is not left image, please swap the mipi cables, or
set the mipi_channel and mipi_channel2 parameters.
[hobot_codec_republish-3] [WARN] [1785556914.007835904] [hobot_codec_encoder_f2951eb0]: Sub imgRaw fps [14.28]
[hobot_codec_republish-3] [WARN] [1785556914.012049483] [hobot_codec_encoder_f2951eb0]: Pub img fps [14.28]
[stereonet_model_node-1] [WARN] [1785556916.982627627] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 9876.78462245
9, latency: 1785547040197.99 ms
[stereonet_model_node-1] [WARN] [1785556917.065135332] [StereoNetNode]: => input image size not match model input size, need resize
, [1280 x 640] → [544 x 448]
[stereonet_model_node-1] [WARN] [1785556917.207546558] [StereoNetNode]: => publish result, stamp: 9876.851293876, fps: 14.26, laten
cy: 1785547040356.20 ms, cpu_usage: 140%, bpu_usage: 97%
[stereonet_model_node-1] [ERROR] [1785556917.558373816] [StereoNetNode]: => top is not left image, please swap the mipi cables, or
set the mipi_channel and mipi_channel2 parameters.
[hobot_codec_republish-3] [WARN] [1785556919.052578212] [hobot_codec_encoder_f2951eb0]: Sub imgRaw fps [14.27]
[hobot_codec_republish-3] [WARN] [1785556919.057329832] [hobot_codec_encoder_f2951eb0]: Pub img fps [14.27]
[stereonet_model_node-1] [WARN] [1785556922.007448288] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 9881.80129129
5, latency: 1785547040206.15 ms
[stereonet_model_node-1] [WARN] [1785556922.118338922] [StereoNetNode]: => input image size not match model input size, need resize
, [1280 x 640] → [544 x 448]
[stereonet_model_node-1] [WARN] [1785556922.263636604] [StereoNetNode]: => publish result, stamp: 9881.901285003, fps: 14.18, laten
cy: 1785547040362.27 ms, cpu_usage: 173%, bpu_usage: 78%
[stereonet_model_node-1] [ERROR] [1785556922.614101862] [StereoNetNode]: => top is not left image, please swap the mipi cables, or
set the mipi_channel and mipi_channel2 parameters.
[hobot_codec_republish-3] [WARN] [1785556924.123910824] [hobot_codec_encoder_f2951eb0]: Sub imgRaw fps [14.20]
[hobot_codec_republish-3] [WARN] [1785556924.128214903] [hobot_codec_encoder_f2951eb0]: Pub img fps [14.20]
[stereonet_model_node-1] [WARN] [1785556927.030221326] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 9886.81795888
0, latency: 1785547040212.25 ms
[stereonet_model_node-1] [WARN] [1785556927.188721952] [StereoNetNode]: => input image size not match model input size, need resize
, [1280 x 640] → [544 x 448]
[stereonet_model_node-1] [WARN] [1785556927.330421554] [StereoNetNode]: => publish result, stamp: 9886.984637006, fps: 14.26, laten
cy: 1785547040345.73 ms, cpu_usage: 150%, bpu_usage: 80%
[stereonet_model_node-1] [ERROR] [1785556927.679028022] [StereoNetNode]: => top is not left image, please swap the mipi cables, or
set the mipi_channel and mipi_channel2 parameters.
[hobot_codec_republish-3] [WARN] [1785556929.169048172] [hobot_codec_encoder_f2951eb0]: Sub imgRaw fps [14.27]
[hobot_codec_republish-3] [WARN] [1785556929.172742084] [hobot_codec_encoder_f2951eb0]: Pub img fps [14.27]
[stereonet_model_node-1] [WARN] [1785556932.037641504] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 9891.83462192
5, latency: 1785547040203.01 ms
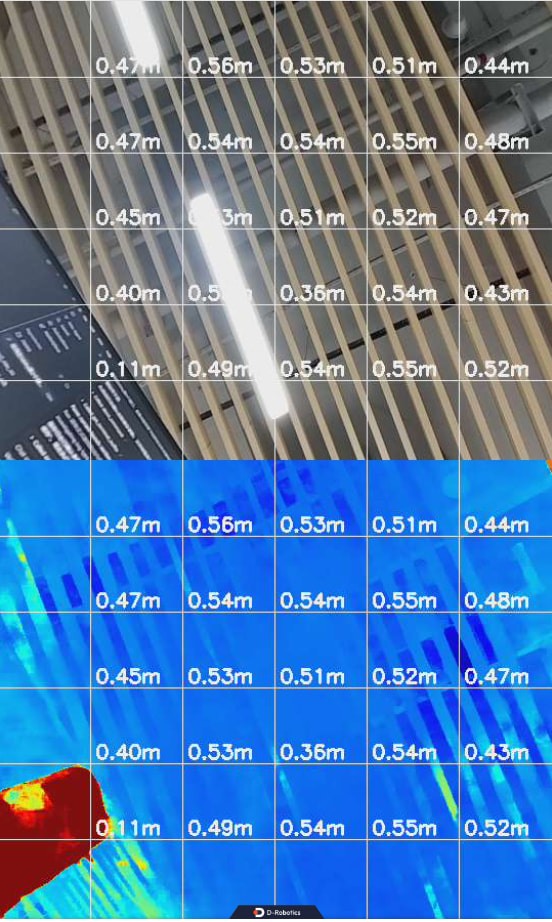
有没有大神能指导一下,怎么才能正常建模呢?

 正确的标志:

 错误标志: