机器鸭终于先动了一小步。
我们先用 RDK X5 开发板、微雪 Bus Servo Adapter (A) 和两只 HD1910M 舵机,装了半条腿做控制链路验证。现在两个关节已经可以低速往返运动,也能正常读回位置、电压和温度,说明“X5 + 微雪小板 + 舵机”这条方案可以跑通。
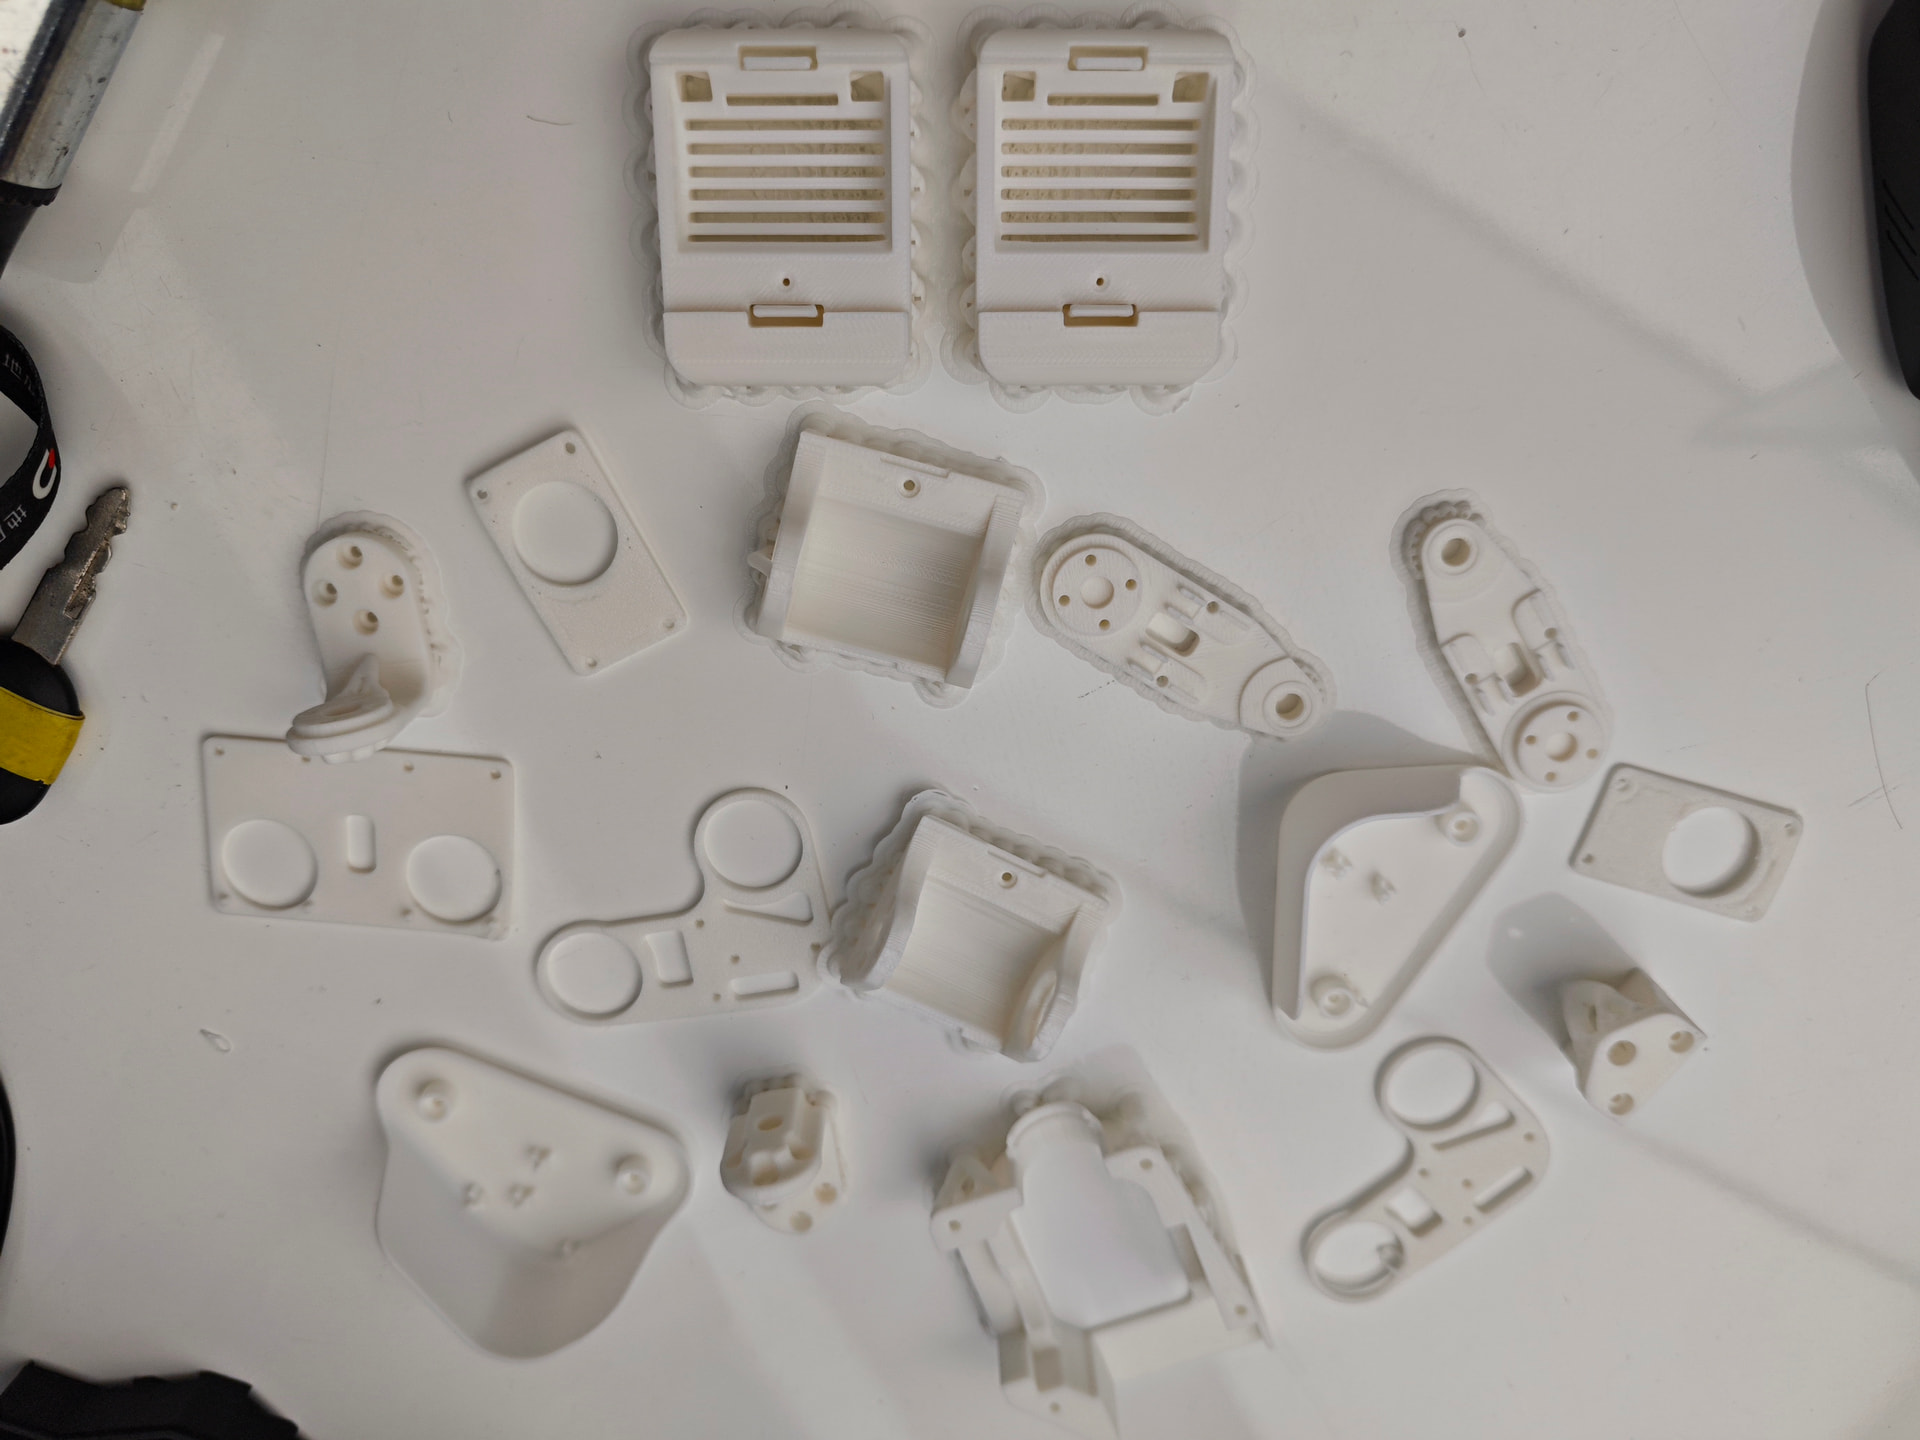
这次使用的是旧版打印件,只承担可行性验证,后续不会沿用,也还不代表完整腿部、承载和步态已经验证完成。新版整机结构件正在同步打印,目前已经完成了一部分。
接下来的安排比较直接:预计 9 月 16—17 日完成剩余结构件打印,9 月 24 日前完成第一版完整机器鸭的装配和基础联调;随后继续把方案迭代到 X5 Module + 自制底板版本,目标 9 月底前完成。
先让它稳稳地站起来,再一步一步把它跑顺。后续装配和联调进展也会继续在社区更新,欢迎大家交流。