2026-10-23|突破性进展:X5、小板和电池全部上身,机器鸭走起来了
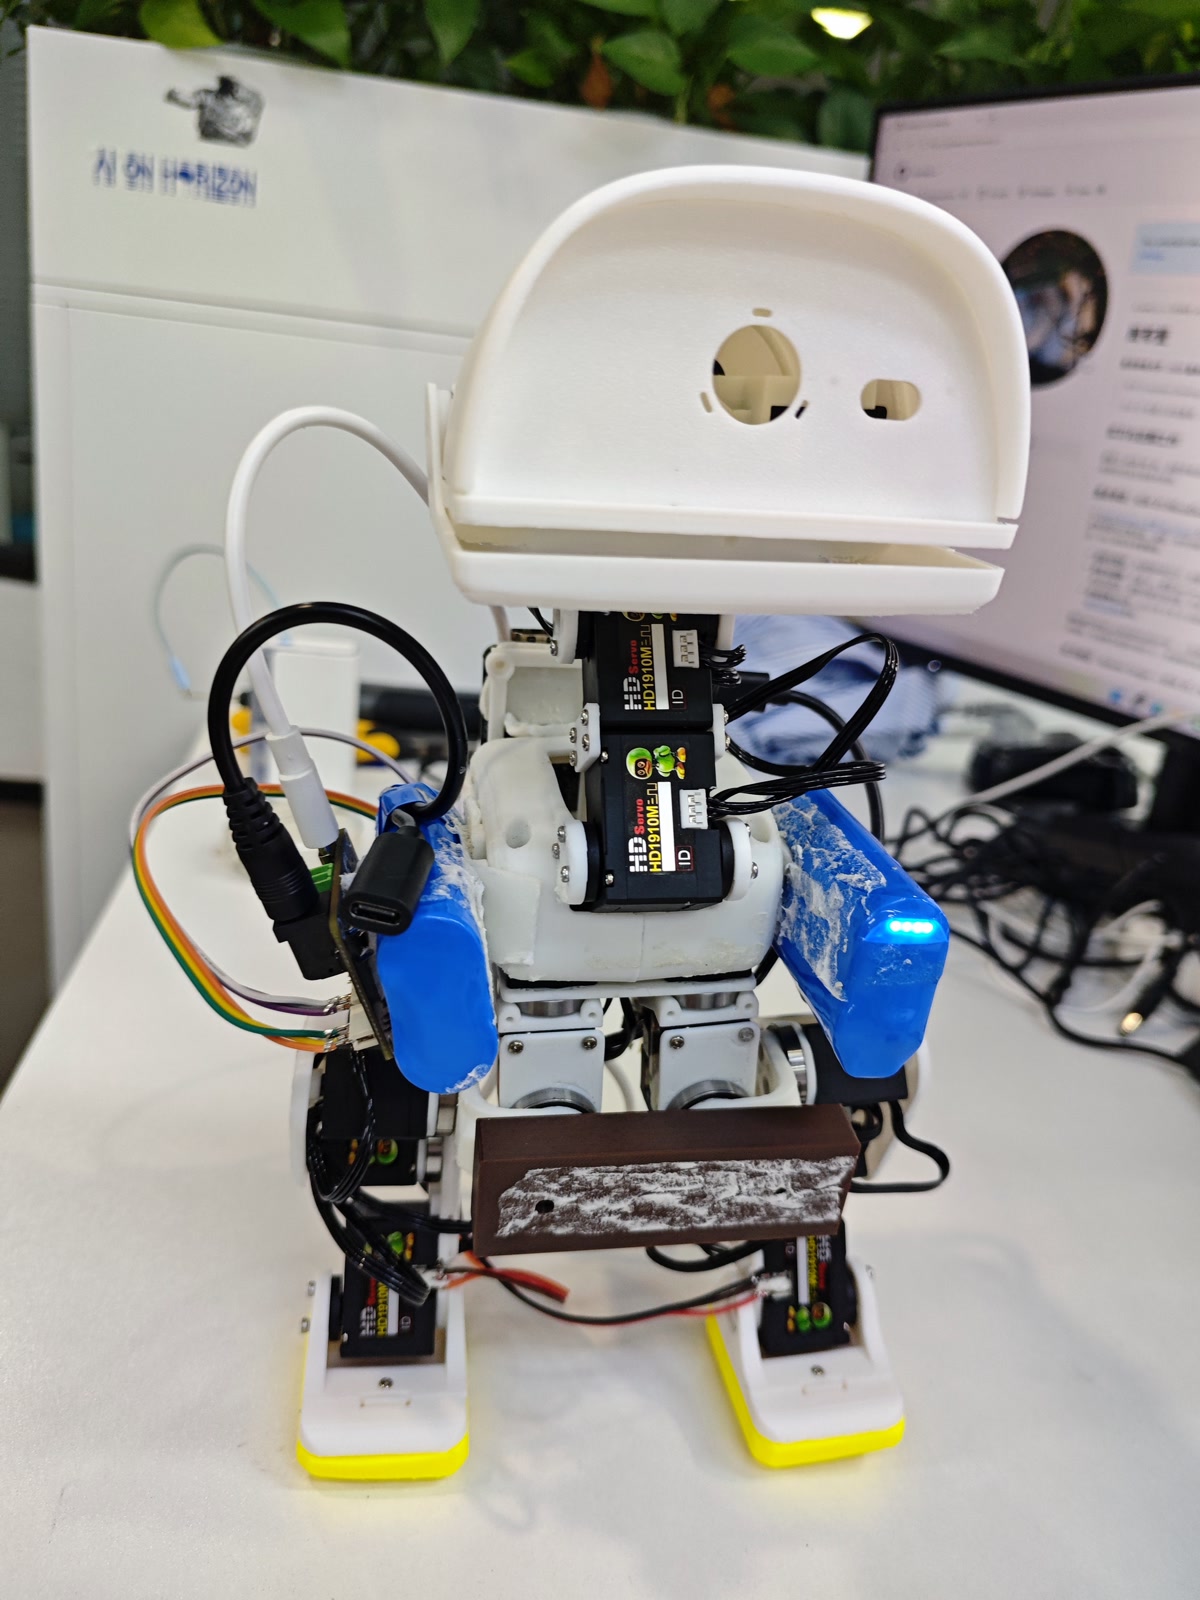
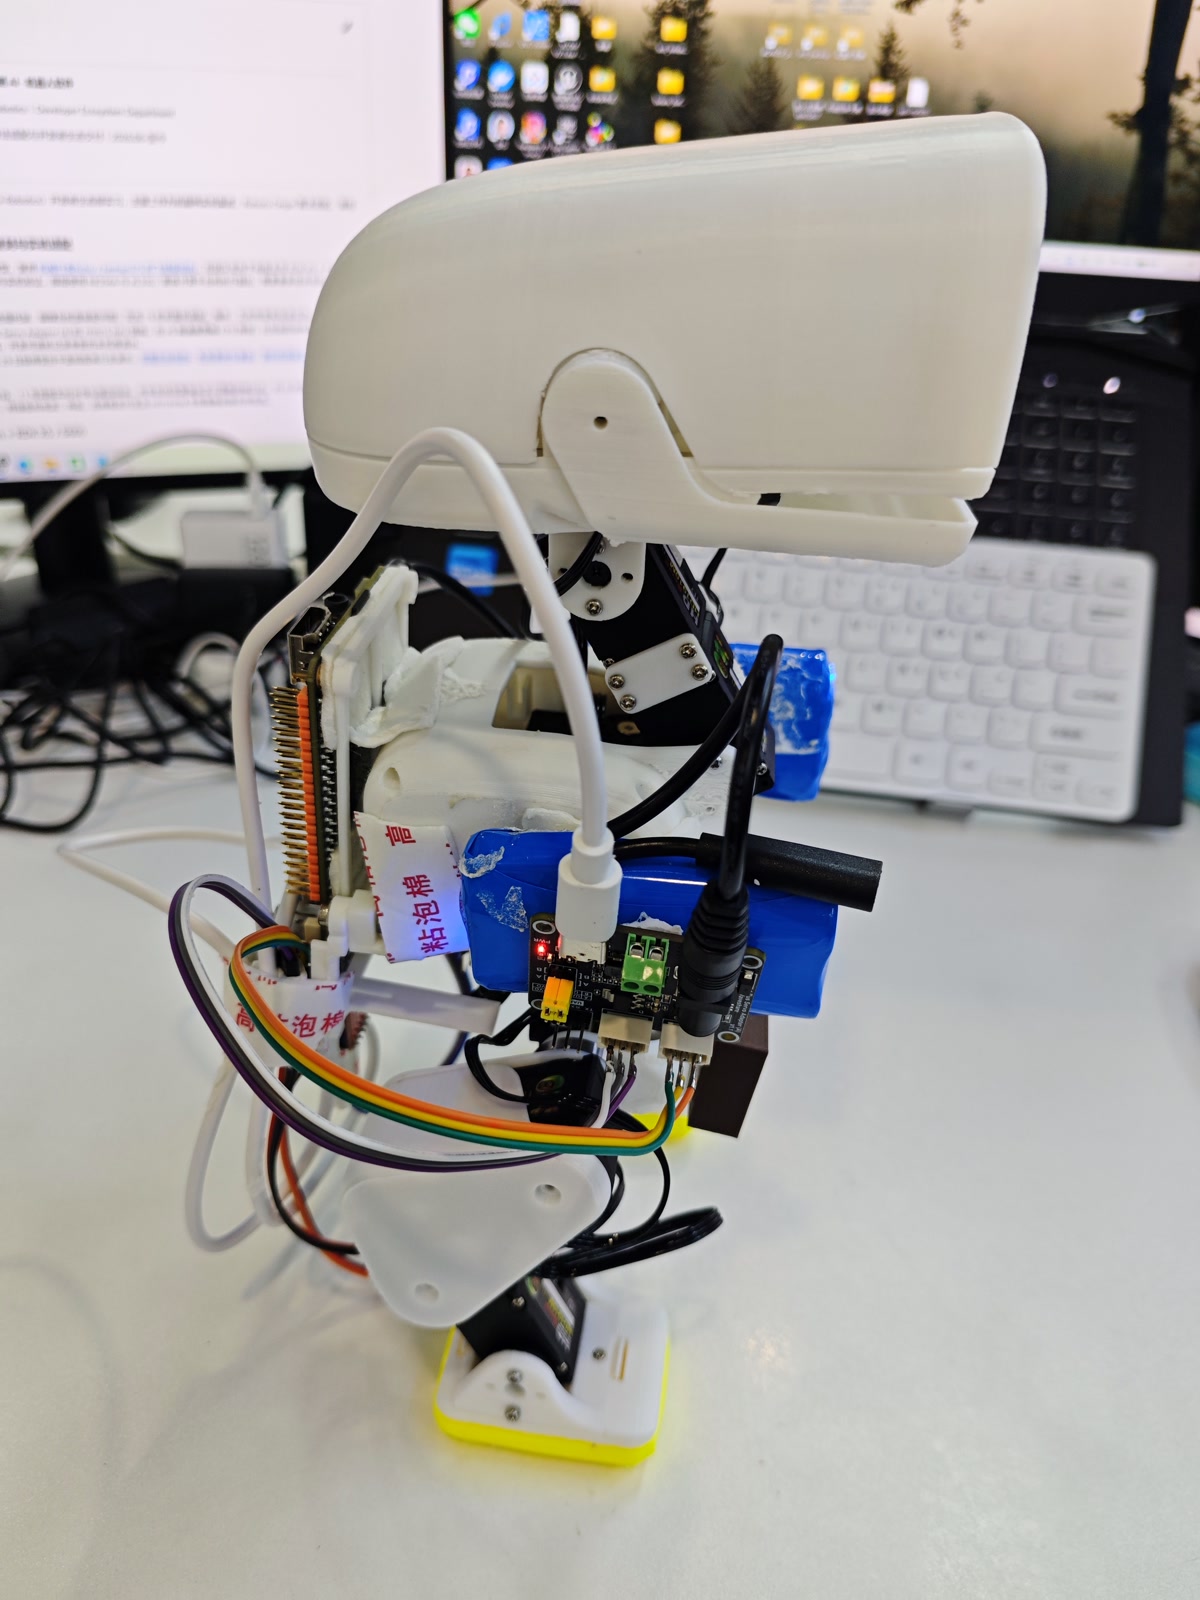
接着上一轮“全套硬件上身、能够站立”的进度,这次有了关键突破:RDK X5、微雪舵机小板和电池全部装在鸭子本体上,已实现短距离前进,展示结束后仍保持站立。
和9月29日把电控、电源放在桌面上的短步演示相比,这次真正跨到了机体携带计算、驱动和供电后前进的阶段。下面是最新完整录像和正面、侧面实拍;录像约13秒,前段展示短距离前进,后段展示机载硬件,不是连续行走13秒。
这轮在已能缓慢前移的小动作基础上,把颈根的启动角、走动角和提前回位时机分开微调,改善起步、走动和最后收步的衔接。当前配置已经保存为默认:启动0°、走动请求前移30°、过渡0.2秒、提前收颈1.1秒,自动前后倾反馈关闭。使用的是历史目标片段与分段颈部控制,不混称为完整实时RL行走;参数仅对应本台原型。
我们把本次视频、两张照片、冻结参数和新增控制模块继续更新到原GitHub仓库,历史装配踩坑和失败案例也都保留。下一阶段继续巩固重复起停、优化更长距离稳定性,并与硬件同事推进V2机内集成。这次按机载短距离前进的突破节点记录,不再只是“上身后能够站立”的常规进度。
项目以RDK Duck为主线,陆吾副线用于独立实机对照,南瓜鸭副线推进互动装配与数字瓜园,三条线的实物和仿真结果分别记录。
在团队支持下,由我(CanNyCat / Xiaomiju-x)主导项目推进与实机集成,感谢硬件同事及开源社区的支持。
本次开源更新:视频、照片、参数与控制源码 · 项目完整工程记录