一句话总结:一块 5W 功耗的 RDK S100 + 一个 USB 摄像头 + 一个 322M 参数的开源小模型(Laya,Apache-2.0),跑通了摄像头实时感知 → 板载算力推理决策 → 网页可视化的五个小游戏,全程离线运行、零 API 成本。同样的决策范式在云端模型上按调用计费(某商用模型 $0.042/百万 token),我们这个跑在自己的板子上。
附件 laya-rdk-kit.zip:31 个实机验证脚本 + 完整图文教程(TUTORIAL.md)+ 启动脚本,解压即用。本帖为文字版,图文版看附件内 TUTORIAL.md。
板卡兼容性
| 板卡 | 实测配置 | 验证情况 |
|---|---|---|
| RDK S100 | 6×Cortex-A78AE,4.7G RAM,Ubuntu 22.04 + TROS 4.0.2 | 全链路 ✓(决策 107~215ms@INT8,BPU 视觉 57ms/帧) |
| RDK X5 | 8×Cortex-A55,4~6.9G RAM,RDK OS 3.1.1 | 决策/量化/贪吃蛇 ✓(393ms@INT8);BPU 视觉走 hobot_dnn 老栈,待接入 |
| RDK S600 / X3 / Ultra | 理论可跑 | 未实测:决策层只依赖 onnxruntime(aarch64 Linux 即可),欢迎社区验证反馈 |
只实测了手上的 X5 和 S100——但这个范式对硬件的要求其实很低:决策层只依赖 onnxruntime(aarch64 Linux 即可),任何能跑 Linux 的板子都能跑;BPU 视觉层才依赖地瓜的 NPU 栈(S100 已验证,X5 走老栈待接入,其他板欢迎反馈)。
我们复现了什么
2026 年 9 月,商用模型 Jev 引爆开发者社区:它不聊天,只做一件事——给定状态描述和一组有限选项,直接输出每个选项的校准概率分布。社区基于它做出了 AI 玩 Doom、3D 城市驾驶、考科目二等 20 多个玩法。
这个「状态 → 选项打分 → 取最高项 → 执行」的模式(我们称之为 System-1 决策控制面),我们用开源 Laya 模型完整复刻,并做成五个游戏:
| Jev(云端 API) | Laya(本地部署,本文) | |
|---|---|---|
| 成本 | $0.042/百万输入 token | 零 |
| 网络 | 必须联网 | 断网可用 |
| 延迟 | 几十~几百 ms | S100 INT8 107~215ms |
| 校准概率 |  |
(画面里有人吗:有人 0.99 / 无人 0.22) |
| 指令跟随 | 强 | 中等(工程上有对策,见文末) |
五个游戏
1. 贪吃蛇 AI 对局(8123) —— 哈密顿环安全规划器兜底,Laya 每 500ms 决策一次方向,概率条实时可见。最小闭环,适合第一个跑通。启动:start_snake.sh。
2. 猎手 · 视觉目标锁定(8125) —— 摄像头 → BPU 跑 YOLOv5x(单帧 57ms)→ 检测框变成候选选项 → Laya 锁定。P(person) 校准判断:有人 0.99 / 无人 0.2x。
启动:start_hunter.sh。
3. 实体水果忍者(8130) —— BPU 以 10Hz 追踪你的身体,屏幕上的刀光就是你的映射,快速横扫切开抛起的水果。Laya 发牌官决定每波发水果波/疯狂连击/炸弹混合——连击越高它越爱发炸弹整你。
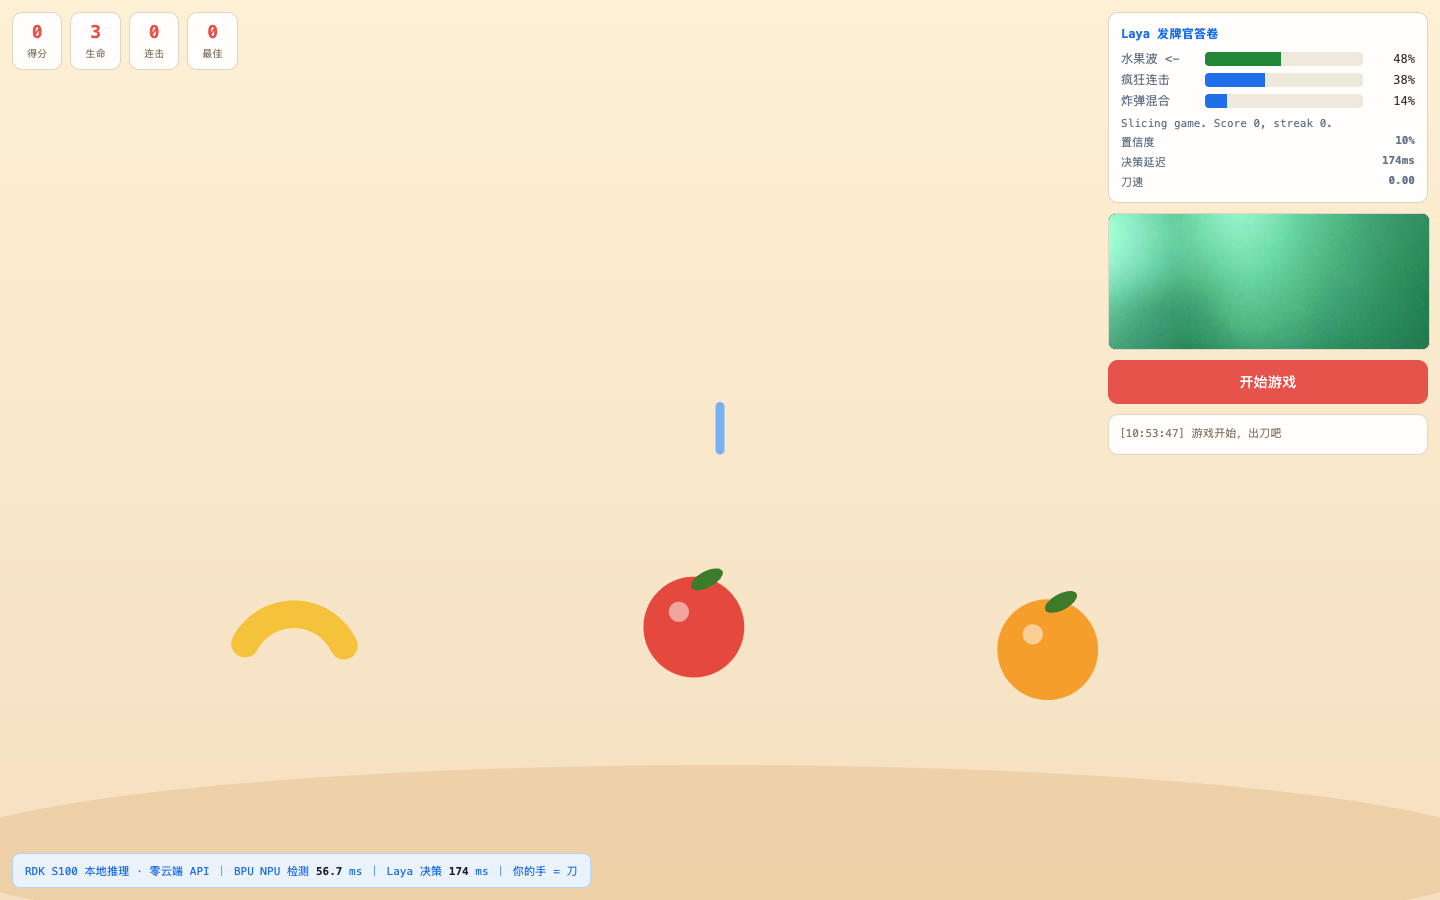
启动:
start_fruit.sh。
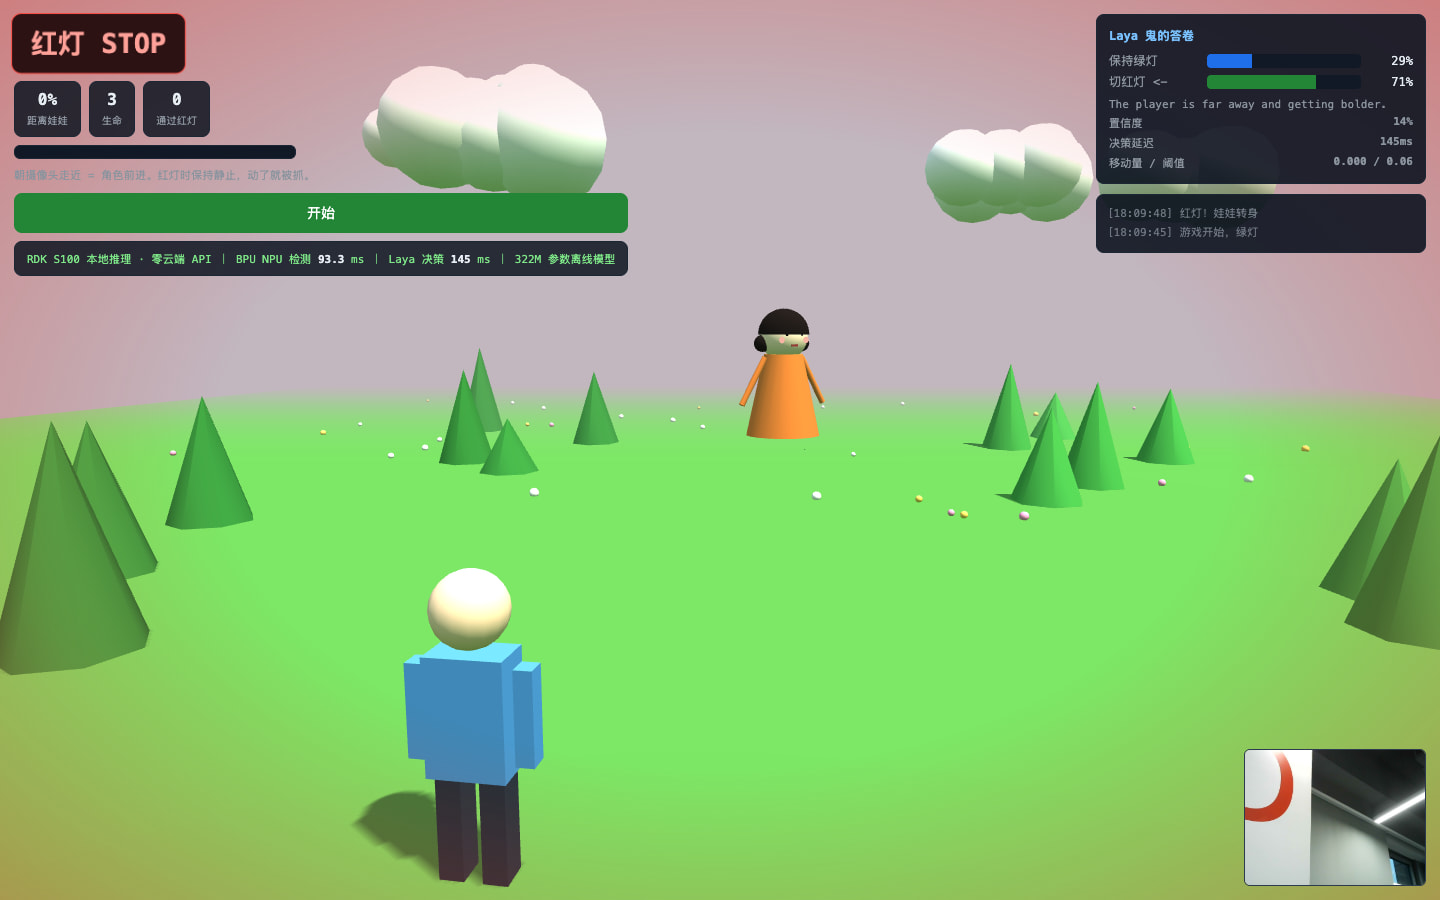
4. 红灯绿灯 3D(8128) —— Three.js 真三维。Laya 当鬼决定何时翻灯(越接近它越想抓你),红灯瞬间娃娃转身,你静止不动才不会被 BPU 判定移动。被抓扣命,走满进度通关。启动:start_rlgl.sh。
5. 城市道路 FSD(8132) —— 复刻「Jev 开车」类视频的完整课程:红灯刹停 → 左转 → 礼让行人 → 变道绕障碍 → 右转 → 汇入高速超车 → 终点结算。行人不是脚本——你本人走近镜头,BPU 检出即触发「行人横穿」,Laya 必须礼让。每个决策展示状态原文 + 概率 + 置信度,违章计数。启动:start_course.sh。
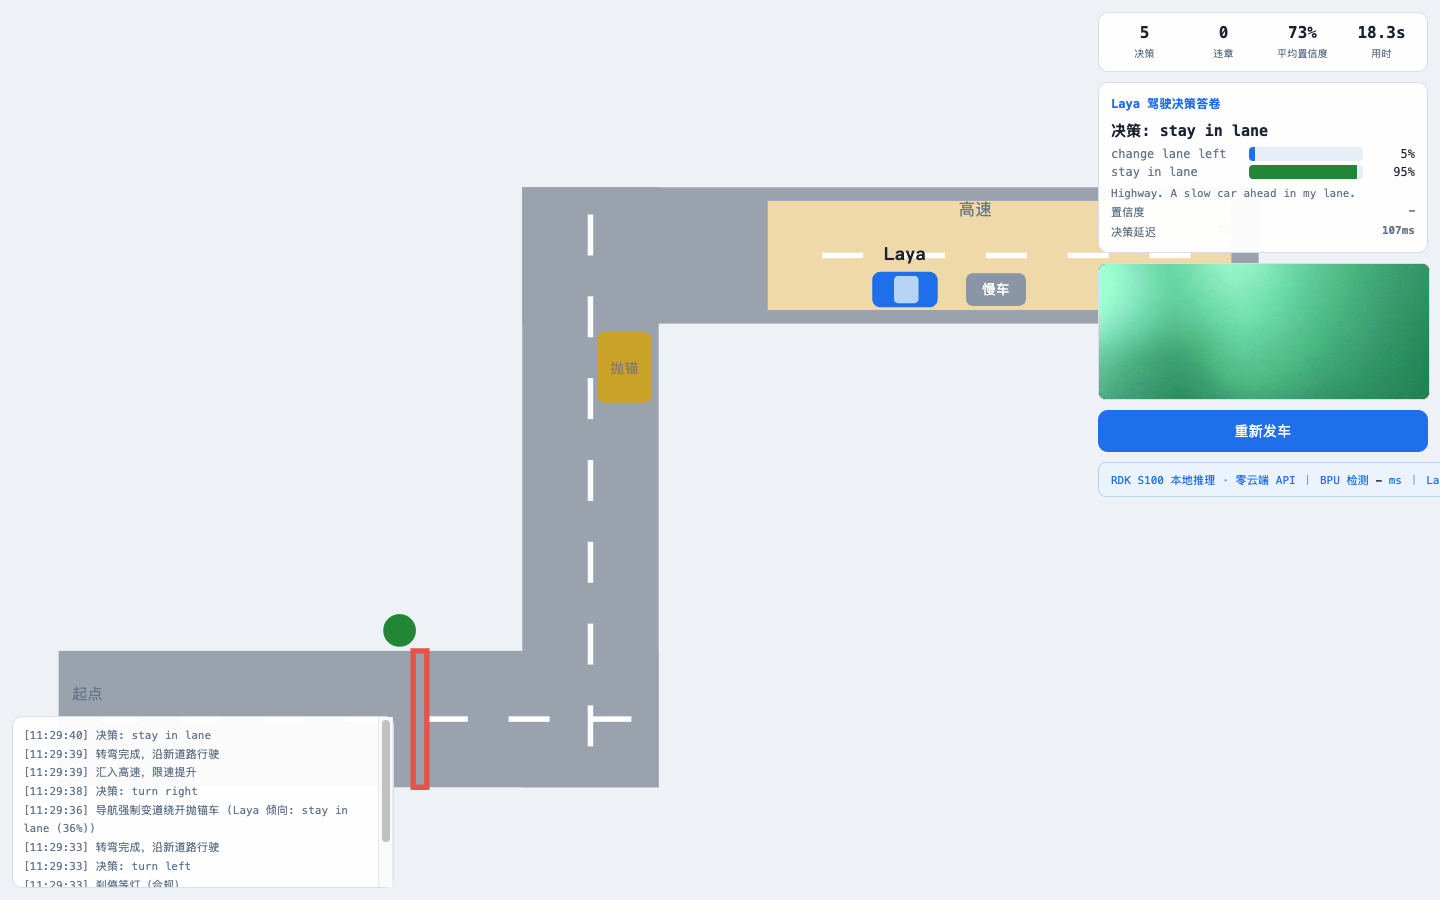
实测一局:5 次决策(刹停/左转/右转/高速跟车×2),0 违章,用时 21.6s。
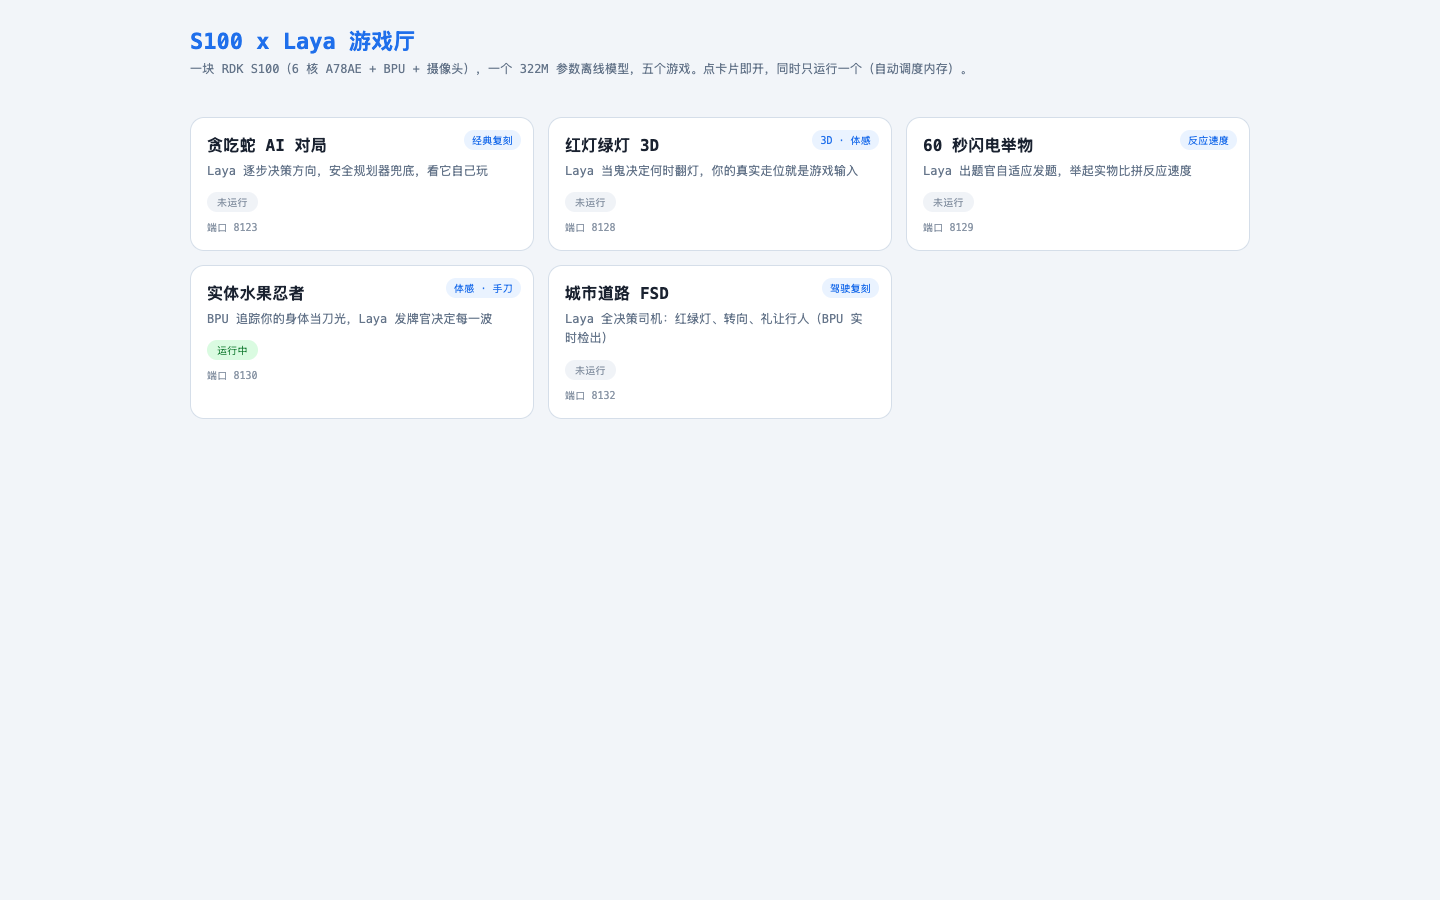
游戏厅门户(8140):start_hub.sh 启动,以上游戏点卡片一键切换,自动调度内存(板子只容得下一个模型会话)。
系统架构与关键决策
UVC 摄像头 → BPU·YOLOv5x(NPU,单帧 57ms)→ 检测框→文字选项
→ Laya INT8(CPU,107~215ms)→ 校准概率 → 程序执行 → 新状态
- 感知与决策分离:视觉走 BPU/NPU(快),决策走 CPU(稳),互不抢占
- 仿真暂停式节拍:模型思考时物理仿真暂停,不需要实时硬算力
- harness 组装选项:危险选项由程序层过滤,模型只在能力圈内排序
- 全链路 INT8:646MB fp16 → 310MB INT8,延迟减半
复现路径
Step 1 · 环境(版本必须钉死,实测踩坑):
python3 -m venv venv && venv/bin/python -m ensurepip
venv/bin/pip install -i https://pypi.tuna.tsinghua.edu.cn/simple \
    onnxruntime transformers huggingface_hub onnx
# 版本红线:onnxruntime>=1.18(模型是 IR version 10,ORT 1.16.x 直接报
# Unsupported model IR version: 10 加载失败);numpy 钉 1.26.4(2.x 会崩
# hobot_dnn 的 C 扩展);transformers 4.53 实测通过
S100 出厂 venv 无 pip 且 bin/pip 可能是 0 字节空壳——ensurepip 修复,仍失败就开发机下 whl 离线装(详见教程文档)。
Step 2 · 模型下载:走 hf-mirror + 禁 Xet(两个条件缺一不可,否则 401):
HF_ENDPOINT=https://hf-mirror.com HF_HUB_DISABLE_XET=1 hf download \
    mizchi/laya-multilingual-onnx --local-dir models/laya-onnx
下载后必须 sha256 校验(期望 0b095e00…8310c,646870871 字节)。
Step 3 · 模型接口:Laya 是 encoder-only 的 typed-decision 模型,不是聊天模型。输入 input_ids/marker_pos/marker_mask/qtype,输出 logits(按配置温度校准再 softmax)。配套 runtime.py 已把上游 prompt 构造/collate/温度校准逐行移植,直接 import。最小调用示例(附件 scripts/ 实测可跑):
from runtime import OnnxAgent
agent = OnnxAgent("models/laya-int8", threads=4)
out = agent.predict(
    "The player is far away and getting bolder.",
    {"light": {"type": "choice",
               "instructions": "Only switch to red when close.",
               "criteria": {"keep green": "Fair. Safe.",
                            "switch red": "Catch them. Spicy."}}})
print(out["answers"]["light"]["choice"],
      out["answers"]["light"]["probabilities"])
# -> switch red  {'keep green': 0.29, 'switch red': 0.71}
Step 4 · 贪吃蛇对局:run_snake.py --steps 64 --threads 4。跑通判据:概率分布有明显区分度(UP=0.62 vs DOWN=0.03)、shield False 占绝大多数、结果可跨重启复现。
Step 5 · INT8 量化(2682ms → 393ms):在开发机上量化(板端 fp32 重建峰值内存易 OOM),双路线自动回退。三个坑:value_info 元数据残留、shape 注释冲突 (772) vs (256)、Cast(to=FLOAT16) 节点未翻转——脚本已内置修法。量化后必须用场景探针对比概率分布确认未退化。
Step 6 · 跑游戏:start_vision.sh && start_hub.sh,浏览器开 8140。
性能汇总
| 平台 | 配置 | 决策延迟 |
|---|---|---|
| X5 | fp16 / INT8 全量 / INT8+skip-aux | 2682 / 978 / 393ms |
| S100 | fp16 / INT8 | 498 / 107~215ms |
| Mac mini | fp16 | 130ms |
| 参照:某云端 Jev | — | 几十~几百 ms(计费) |
工程红线(实测复现,违反必踩)
- 供电:X5 必须 5V/4A。低规格电源 + 持续推理 = 掉电重启(实测两次,其中一次先出 malloc_consolidate heap corruption)
- 线程数:每个 onnxruntime 实例默认抢满全部核心。板上多服务并存必须 threads=2~4 按核数分配,否则 load 冲到 9-11、延迟抖动 5 倍
- 常驻推理:长时间满载会掉电,常驻服务加占空比/空闲暂停
- governor:保持 schedutil,performance 放大供电压力
- 单模型会话:4.7G 内存 + swap 只容得下一个 ONNX 服务,同时起两个必卡死——用游戏厅门户自动调度
- HTTP 长连接必须设超时:ThreadingHTTPServer 开 HTTP/1.1 keep-alive 后,半开连接会让读写线程永久阻塞、accept 队列塞满,服务假死且无任何报错(handler 设 timeout + daemon_threads + 扩队列)
踩坑实录(19 条全表)
- 高负载掉电重启 → 见工程红线 1
- pgrep -f 自杀匹配误判 → 检查与启动拆两次 SSH
- HF 下载 CAS 401 → hf-mirror 不代理 Xet,HF_HUB_DISABLE_XET=1
- GitHub/huggingface.co 直连不通 → hf-mirror + jsdelivr
- 远程命令写中文注释后 syntax error → 远程命令纯 ASCII
- macOS 持续清 /tmp → 工作区放家目录
- 大文件 heredoc 传输尾部截断 → 用 scp,传完校验
- 页面数值显示 null → JSON.stringify 把 NaN 变 null
- 板上 pip 报 versions: none → 板上 DNS 故障,开发机下 whl 离线装
- 量化重跑显示成功产物没变 → 幂等守卫+rm 路径错;核对 mtime
- 隐藏浏览器标签页游戏冻结 → 浏览器节流,演示保持可见
- S100 无 RTC 电池时钟不准 → date -s 同步
- NaN 渲染/角色瞬移 → 同 8
- S100 出厂 libpostprocess 的 YOLO JSON 解析损坏(官方样例自己也挂)→ numpy 解码,输出缓冲按 NHWC (H,W,256) 通道补齐读取,按 (H,W,255) 读类别全错
- pyeasy_dnn import 报 _ARRAY_API not found → 该扩展按 numpy 1.x 编译,钉死 numpy==1.26.4
- USB 摄像头重枚举后 /dev/video* 编号漂移 → 启动扫描试帧自动选摄像头
- keep-alive 不设超时服务假死(无报错) → 见工程红线 6
- onnxruntime 1.16.x 加载模型报 Unsupported model IR version: 10 → 模型是 IR v10,升级 onnxruntime ≥1.18
- 模型连续选危险选项(90%+ 置信度闯红灯) → 不是量化问题(fp16 同样),是提示词句式问题,见下节
能力边界(诚实评估)
| 行为 | 可靠度 | 实测 |
|---|---|---|
| 有人必锁人(人先验) | ★★★★★ | 概率饱和 1.0,两种 checkpoint 一致 |
| P(person) 校准判断 | ★★★★★ | 有人 0.99 / 无人 0.21-0.32 |
| 无人物体选最大 | ★★★★ | laptop 0.88 vs cup 0.12 |
| 红灯刹停(极简价感句) | ★★★★☆ | “Stop. Safe.” vs “Go. Accident. Very unsafe.” → 83% 合规 |
| 绑雷水果规避 | ★★★★ | 2/2 正确翻转 |
| 变道绕障(车道先验) | ★☆ | “stay in lane” 5 种提示词写法均无法翻转,最高 95% 拒绝变道 |
| 精细指令跟随(leftmost 等) | ★★ | 模型语义先验会压过指令 |
提示词措辞方法论(城市道路课程实测沉淀):
- 极简价感句完胜长推理句:“Stop. Safe.” vs “Go. Accident. Very unsafe.” → 83% 合规刹停;换成 “Stop and wait for green. Safe and legal.” vs “Run the red light. Illegal. Very unsafe.” 长句 → 91% 闯红灯。选项文本越长语义噪声越多,模型容易抓住与状态词面重叠的选项。
- 模型先验无法用提示词翻转时,显式化它:变道决策上 “stay in lane” 是深度编码的驾驶先验——导航层强制执行变道,同时把模型真实倾向(如 “stay 36%”)公示在答卷里。「AI 想偷懒但被导航纠正」反而是最真实的演示片段。
- 一题一措辞,逐题实测:同一极简句式在红灯题 83%、行人题 82% 合规,变道题仍失败——每类决策需独立探针验证,不存在通用万能句式。
材料清单
- RL 微调版 ONNX(646MB fp16):HF
mizchi/laya-multilingual-onnx(镜像站下载,sha256 校验) - 通用版基座 MLX(663MB,Mac 导出 ONNX 用):HF
aac6fef/laya-multilingual-mlx(镜像站) - 上游参考实现(Apache-2.0):GitHub
mizorewww/laya-mlx(大陆走 jsdelivr) - ONNX 导出工具 fork(含 export-onnx):GitHub
mizchi/laya-mlx - 全部脚本 + 图文教程:见本帖附件 laya-rdk-kit.zip(31 个实机验证文件 + TUTORIAL.md 完整图文版)
- Jev 玩法参照:小红书「让 Jev 大模型考科目二」、「Jev 模型一小时复刻特斯拉 FSD」、Datawhale「Jev 的 22 个玩法」
写在最后
这个项目从「在板子上跑通一个开源小模型」开始,到交付五个可玩游戏 + 一个游戏厅门户,全程只用到了:一块国产开发板、一个 USB 摄像头、一份 Apache-2.0 的开源模型权重。
它验证的不是一个模型,而是一条路径:小模型 + 板载算力 + 正确的工程护栏(安全盾、占空比、harness 组装选项),就足以支撑「感知 → 决策 → 执行」的 AI Native 闭环。这条路径上每一个坑——Xet 401、量化元数据、语义陷阱、供电红线、libpostprocess 损坏、256 通道对齐——都已在本文、附件教程和配套脚本中给出修法。
关于通用版模型的获取:附件 zip 因体积原因不含模型权重。RL 微调版(贪吃蛇)可按上文直接下载;通用版 fp16/INT8 目前未公开发布——有 Mac 的读者按附件 TUTORIAL.md 的导出流程自制(约 30 分钟),没有 Mac 的建议先跑通贪吃蛇与全部非视觉逻辑,通用版后续看社区需求再发布。