[问题分类]:自行标定
[板卡类型]:[RDK X5][132GS]
X5 132GS,请官方提供一份详细的自行标定内参和外参的教程,我下载了RDK STUDIO,但其经常提供错误的解决方法。而且目前使用的标定文件和实际生成深度图时的标定文件不一致。这是运行bash run_stereo.sh:[mipi_cam-2] camera_calibration_file_path: /opt/tros/humble/lib/mipi_cam/config/calib_params.yaml打印的标定文件,但
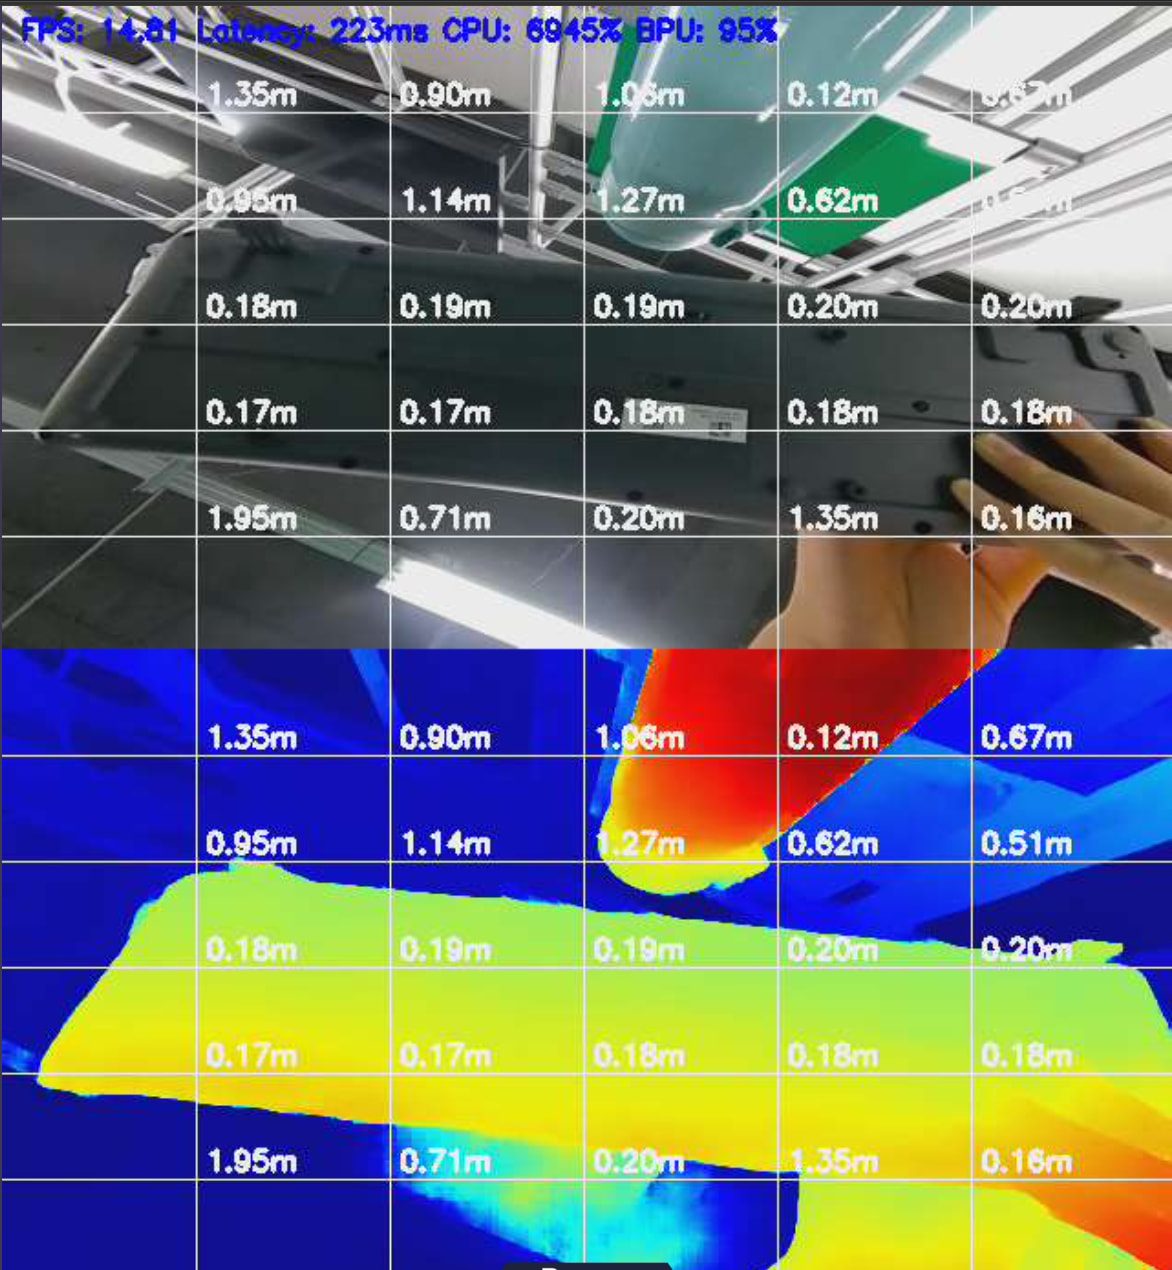
如图中config文件夹中根本没有/calib_params.yaml,所以不知道生成深度图时使用的什么标定文件。目前运行bash run_stereo.sh,是可以看到网页实时深度图 深度距离基本上也是对的,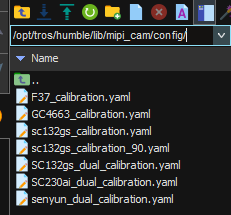
sunrise@ubuntu:~$ bash run_stereo.sh
/opt/tros/humble
/opt/tros/humble
[INFO] [launch]: All log files can be found below /home/sunrise/.ros/log/2026-09-24-11-02-47-262895-ubuntu-5185
[INFO] [launch]: Default logging verbosity is set to INFO
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
Hobot shm pkg enables zero-copy with fastrtps profiles file: /opt/tros/humble/lib/hobot_shm/config/shm_fastdds.xml
Hobot shm pkg sets RMW_FASTRTPS_USE_QOS_FROM_XML: 1
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
launch webserver
pwd_path is /home/sunrise
webserver_path is /opt/tros/humble/lib/websocket/webservice
launch webserver cmd is ./sbin/nginx -p .
nginx: [alert] could not open error log file: open() “./logs/error.log” failed (13: Permission denied)
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
[INFO] [stereonet_model_node-1]: process started with pid [5213]
[INFO] [mipi_cam-2]: process started with pid [5215]
[INFO] [hobot_codec_republish-3]: process started with pid [5217]
[INFO] [websocket-4]: process started with pid [5219]
[hobot_codec_republish-3] [WARN] [1790218968.556772862] [hobot_codec_encoder]: Parameters:
[hobot_codec_republish-3] sub_topic: /StereoNetNode/stereonet_visual
[hobot_codec_republish-3] pub_topic: /image_jpeg
[hobot_codec_republish-3] channel: 1
[hobot_codec_republish-3] in_mode: ros
[hobot_codec_republish-3] out_mode: ros
[hobot_codec_republish-3] in_format: bgr8
[hobot_codec_republish-3] out_format: jpeg
[hobot_codec_republish-3] jpg_quality: 60.00
[hobot_codec_republish-3] input_framerate: 30
[hobot_codec_republish-3] output_framerate: -1
[hobot_codec_republish-3] dump_output: false
[hobot_codec_republish-3] dump_file_prefix: ./dump_codec_output
[hobot_codec_republish-3] dump_frame_count: -1 (unlimited)
[hobot_codec_republish-3] [WARN] [1790218968.563683539] [HobotCodecImpl]: platform x5
[mipi_cam-2] [WARN] [1790218969.320602515] [mipi_node]:
[mipi_cam-2] node params:
[mipi_cam-2] config_path: /opt/tros/humble/lib/mipi_cam/config/
[mipi_cam-2] video_device_name: default
[mipi_cam-2] channel: 2
[mipi_cam-2] channel2: 0
[mipi_cam-2] camera_info_url:
[mipi_cam-2] camera_calibration_file_path: /opt/tros/humble/lib/mipi_cam/config/calib_params.yaml
[mipi_cam-2] out_format_name: nv12
[mipi_cam-2] gdc_bin_file:
[mipi_cam-2] image_width: 640
[mipi_cam-2] image_height: 352
[mipi_cam-2] sub_image_width: 1920
[mipi_cam-2] sub_image_height: 1080
[mipi_cam-2] framerate: 30
[mipi_cam-2] rotation: 90.000000
[mipi_cam-2] device_mode: dual
[mipi_cam-2] dual_combine: 1
[mipi_cam-2] lpwm_enable: true
[mipi_cam-2] gdc_enable: true
[mipi_cam-2] frame_ts_type: realtime
[mipi_cam-2] frame_id: default_cam
[mipi_cam-2] link_type: 0
[mipi_cam-2] link_port: 0
[mipi_cam-2] io_method_name: ros
[mipi_cam-2] cal_alpha: 0.000
[websocket-4] [WARN] [1790218969.439652155] [websocket]:
[websocket-4] Parameter:
[websocket-4] image_topic: /image_jpeg
[websocket-4] image_type: mjpeg
[websocket-4] only_show_image: 1
[websocket-4] output_fps: 0
[stereonet_model_node-1] [WARN] [1790218969.974435649] [StereoNetNode]: => ===================== init StereoNetNode =====================
[stereonet_model_node-1]
[stereonet_model_node-1] [WARN] [1790218969.979998783] [StereoNetNode]:
[stereonet_model_node-1] stereonet_model_file_path: /opt/tros/humble/share/hobot_stereonet/config/DStereoV2.4_int16.bin
[stereonet_model_node-1] stereo_image_topic: /image_combine_raw
[stereonet_model_node-1] camera_info_topic: /image_combine_raw/right/camera_info
[stereonet_model_node-1] depth_image_topic: ~/stereonet_depth
[stereonet_model_node-1] depth_camera_info_topic: ~/stereonet_depth/camera_info
[stereonet_model_node-1] rectify_left_image_topic: ~/rectify_left_image
[stereonet_model_node-1] rectify_right_image_topic: ~/rectify_right_image
[stereonet_model_node-1] publish_rectify_bgr: 0
[stereonet_model_node-1] [origin_left_image_topic, origin_right_image_topic, publish_origin_enable]: [~/origin_left_image, ~/origin_right_image, 1]
[stereonet_model_node-1] [pointcloud2_topic, publish_pcd_enabled]: [~/stereonet_pointcloud2, 1]
[stereonet_model_node-1] [visual_image_topic, publish_visual_enabled]: [~/stereonet_visual, 1]
[stereonet_model_node-1] [stereonet_frame_id, stereonet_frame_id_right]: [camera_link, camera_link_right]
[stereonet_model_node-1] uncertainty_th: -0.1
[stereonet_model_node-1] [camera_fx, camera_fy, camera_cx, camera_cy, baseline, doffs]: [0, 0, 0, 0, 0(m)0]
[stereonet_model_node-1] [pointcloud_downsample_step, pointcloud_height_min, pointcloud_height_max, pointcloud_depth_max]: [2, -5(m), 5(m), 5(m)]
[stereonet_model_node-1] [use_local_image_flag, local_image_dir, image_sleep]: [0, ./offline, 0]
[stereonet_model_node-1] [save_result_flag, save_dir, save_freq, save_total, save_stereo_flag, save_origin_flag, save_disp_flag, save_uncert_flag, save_depth_flag, save_visual_flag, save_pcd_flag]: [0, ./result, 1, -1, 1, 0, 1, 0, 1, 1, 0]
[stereonet_model_node-1] [calib_method, stereo_calib_file_path]: [none, calib.yaml]
[stereonet_model_node-1] [speckle_filter_enable, max_speckle_size, max_disp_diff]: [0, 100, 1]
[stereonet_model_node-1] [pcl_filter_enable, grid_size, grid_min_point_count]: [0, 0.1, 5]
[stereonet_model_node-1] [render_type, render_perf, depth_decimal_num, render_max_disp, render_z_near, render_z_range]: [distance, 1, 2, 80, -1(m), 3(m)]
[stereonet_model_node-1] left_img_mask_enable: 0
[stereonet_model_node-1] [measure_mode, roi_size, gt_depth]: [0, 10, 0(mm)]
[stereonet_model_node-1] [epipolar_mode, feature_epipolar_mode, epipolar_img, chessboard_per_rows, chessboard_per_cols, chessboard_square_size]: [0, 0, rect, 20, 11, 0.06(m)]
[stereonet_model_node-1] feature_epipolar_mode: 0
[stereonet_model_node-1] post_version: auto
[stereonet_model_node-1] [infer_thread_num, save_thread_num, max_save_task]: [2, 4, 50]
[stereonet_model_node-1]
[stereonet_model_node-1] => ==================================================================
[stereonet_model_node-1]
[stereonet_model_node-1] [BPU_PLAT]BPU Platform Version(1.3.6)! soc info(x5)
[stereonet_model_node-1] [HBRT] set log level as 0. version = 3.15.55.0
[stereonet_model_node-1] [DNN] Runtime version = 1.24.5_(3.15.55 HBRT)
[mipi_cam-2] [WARN] [1790218970.212120261] [mipi_cap]: i2c bus: 4, EEPROM FLAG: SZYGSJKJ
[mipi_cam-2]
[mipi_cam-2] [WARN] [1790218970.251028747] [mipi_cap]: => ================== left awb otp data ==================
[mipi_cam-2] [WARN] [1790218970.251112624] [mipi_cap]: left_awb_otp_data_.awb_golden_data[0].rg_ratio: 1401
[mipi_cam-2] [WARN] [1790218970.251137292] [mipi_cap]: left_awb_otp_data_.awb_golden_data[0].bg_ratio: 340
[mipi_cam-2] [WARN] [1790218970.251158126] [mipi_cap]: left_awb_otp_data_.awb_golden_data[1].rg_ratio: 1094
[mipi_cam-2] [WARN] [1790218970.251177501] [mipi_cap]: left_awb_otp_data_.awb_golden_data[1].bg_ratio: 403
[mipi_cam-2] [WARN] [1790218970.251196960] [mipi_cap]: left_awb_otp_data_.awb_golden_data[2].rg_ratio: 880
[mipi_cam-2] [WARN] [1790218970.251215794] [mipi_cap]: left_awb_otp_data_.awb_golden_data[2].bg_ratio: 548
[mipi_cam-2] [WARN] [1790218970.251234461] [mipi_cap]: left_awb_otp_data_.awb_data[0].rg_ratio: 1420
[mipi_cam-2] [WARN] [1790218970.251253045] [mipi_cap]: left_awb_otp_data_.awb_data[0].bg_ratio: 342
[mipi_cam-2] [WARN] [1790218970.251272462] [mipi_cap]: left_awb_otp_data_.awb_data[1].rg_ratio: 1108
[mipi_cam-2] [WARN] [1790218970.251291088] [mipi_cap]: left_awb_otp_data_.awb_data[1].bg_ratio: 407
[mipi_cam-2] [WARN] [1790218970.251309589] [mipi_cap]: left_awb_otp_data_.awb_data[2].rg_ratio: 891
[mipi_cam-2] [WARN] [1790218970.251328756] [mipi_cap]: left_awb_otp_data_.awb_data[2].bg_ratio: 557
[mipi_cam-2] [WARN] [1790218970.251381341] [mipi_cap]: => ================== right awb otp data ==================
[mipi_cam-2] [WARN] [1790218970.251408050] [mipi_cap]: right_awb_otp_data_.awb_golden_data[0].rg_ratio: 1401
[mipi_cam-2] [WARN] [1790218970.251427842] [mipi_cap]: right_awb_otp_data_.awb_golden_data[0].bg_ratio: 340
[mipi_cam-2] [WARN] [1790218970.251447259] [mipi_cap]: right_awb_otp_data_.awb_golden_data[1].rg_ratio: 1094
[mipi_cam-2] [WARN] [1790218970.251465718] [mipi_cap]: right_awb_otp_data_.awb_golden_data[1].bg_ratio: 403
[mipi_cam-2] [WARN] [1790218970.251485052] [mipi_cap]: right_awb_otp_data_.awb_golden_data[2].rg_ratio: 880
[mipi_cam-2] [WARN] [1790218970.251503386] [mipi_cap]: right_awb_otp_data_.awb_golden_data[2].bg_ratio: 548
[mipi_cam-2] [WARN] [1790218970.251522053] [mipi_cap]: right_awb_otp_data_.awb_data[0].rg_ratio: 1333
[mipi_cam-2] [WARN] [1790218970.251540637] [mipi_cap]: right_awb_otp_data_.awb_data[0].bg_ratio: 342
[mipi_cam-2] [WARN] [1790218970.251559471] [mipi_cap]: right_awb_otp_data_.awb_data[1].rg_ratio: 1046
[mipi_cam-2] [WARN] [1790218970.251577888] [mipi_cap]: right_awb_otp_data_.awb_data[1].bg_ratio: 407
[mipi_cam-2] [WARN] [1790218970.251596555] [mipi_cap]: right_awb_otp_data_.awb_data[2].rg_ratio: 841
[mipi_cam-2] [WARN] [1790218970.251614931] [mipi_cap]: right_awb_otp_data_.awb_data[2].bg_ratio: 555
[mipi_cam-2] [WARN] [1790218970.251633890] [mipi_cap]: => ========================================================
[mipi_cam-2] [WARN] [1790218970.274340354] [mipi_cap]: Target FOV 0.00° out of valid range [103.13°, 133.01°]
[mipi_cam-2] [WARN] [1790218970.274449399] [mipi_cap]: Use default alpha=0.0 (target FOV invalid)
[stereonet_model_node-1] [A][DNN][packed_model.cpp:247]Model [HorizonRT] The model builder version = 1.24.3
[stereonet_model_node-1] [WARN] [1790218970.342301617] [StereoNetNode]: => ============ init model start ============
[stereonet_model_node-1] [WARN] [1790218970.342500706] [StereoNetNode]: => model name: DStereoV2.4.0
[stereonet_model_node-1] [WARN] [1790218970.342554583] [StereoNetNode]: => input_count: 2
[stereonet_model_node-1] [WARN] [1790218970.342597459] [StereoNetNode]: => output_count: 4
[stereonet_model_node-1] [WARN] [1790218970.342667295] [StereoNetNode]: => model_input_h: 352, model_input_w: 640
[stereonet_model_node-1] [WARN] [1790218970.342758631] [StereoNetNode]: => ----- prepare_input_tensor -----
[stereonet_model_node-1] [WARN] [1790218970.342821299] [StereoNetNode]: => input tensor type is HB_DNN_IMG_TYPE_NV12
[stereonet_model_node-1] [WARN] [1790218970.343112891] [StereoNetNode]: => input[0].memsize: 337920
[stereonet_model_node-1] [WARN] [1790218970.343835579] [StereoNetNode]: => ----- prepare_output_tensor -----
[stereonet_model_node-1] [WARN] [1790218970.343978042] [StereoNetNode]: => output tensor type is HB_DNN_TENSOR_TYPE_S32
[stereonet_model_node-1] [WARN] [1790218970.344086587] [StereoNetNode]: => output[0].memsize: 506880
[stereonet_model_node-1] [WARN] [1790218970.345501837] [StereoNetNode]: => ============ init model end ============
[mipi_cam-2] [WARN] [1790218970.520529813] [mipi_cap]: => ================== all awb otp data ==================
[mipi_cam-2] [WARN] [1790218970.520620233] [mipi_cap]: pdata.awb_golden_data[0].rg_ratio: 1401
[mipi_cam-2] [WARN] [1790218970.520648692] [mipi_cap]: pdata.awb_golden_data[0].bg_ratio: 340
[mipi_cam-2] [WARN] [1790218970.520671859] [mipi_cap]: pdata.awb_golden_data[1].rg_ratio: 1094
[mipi_cam-2] [WARN] [1790218970.520692485] [mipi_cap]: pdata.awb_golden_data[1].bg_ratio: 403
[mipi_cam-2] [WARN] [1790218970.520821655] [mipi_cap]: pdata.awb_golden_data[2].rg_ratio: 880
[mipi_cam-2] [WARN] [1790218970.520856448] [mipi_cap]: pdata.awb_golden_data[2].bg_ratio: 548
[mipi_cam-2] [WARN] [1790218970.520877740] [mipi_cap]: pdata.awb_data[0].rg_ratio: 1333
[mipi_cam-2] [WARN] [1790218970.520897991] [mipi_cap]: pdata.awb_data[0].bg_ratio: 342
[mipi_cam-2] [WARN] [1790218970.520917616] [mipi_cap]: pdata.awb_data[1].rg_ratio: 1046
[mipi_cam-2] [WARN] [1790218970.520937450] [mipi_cap]: pdata.awb_data[1].bg_ratio: 407
[mipi_cam-2] [WARN] [1790218970.520956451] [mipi_cap]: pdata.awb_data[2].rg_ratio: 841
[mipi_cam-2] [WARN] [1790218970.520976077] [mipi_cap]: pdata.awb_data[2].bg_ratio: 555
[mipi_cam-2] [WARN] [1790218970.520995410] [mipi_cap]: pdata.awb_data[0].r: 1
[mipi_cam-2] [WARN] [1790218970.521015078] [mipi_cap]: pdata.awb_data[0].gr: 1
[mipi_cam-2] [WARN] [1790218970.521034203] [mipi_cap]: pdata.awb_data[0].gb: 1
[mipi_cam-2] [WARN] [1790218970.521053204] [mipi_cap]: pdata.awb_data[0].b: 1
[mipi_cam-2] [WARN] [1790218970.521072538] [mipi_cap]: pdata.awb_data[0].r: 0
[mipi_cam-2] [WARN] [1790218970.521091538] [mipi_cap]: pdata.awb_data[0].gr: 0
[mipi_cam-2] [WARN] [1790218970.521110289] [mipi_cap]: pdata.awb_data[0].gb: 0
[mipi_cam-2] [WARN] [1790218970.521129539] [mipi_cap]: pdata.awb_data[0].b: 0
[mipi_cam-2] [WARN] [1790218970.521149165] [mipi_cap]: => ================== all awb otp data ==================
[mipi_cam-2] [WARN] [1790218970.550509451] [mipi_cap]: X5 start gdc rotation and cal.
[mipi_cam-2]
[mipi_cam-2] [WARN] [1790218971.409421828] [mipi_cap]: => ================== all awb otp data ==================
[mipi_cam-2] [WARN] [1790218971.409627667] [mipi_cap]: pdata.awb_golden_data[0].rg_ratio: 1401
[mipi_cam-2] [WARN] [1790218971.409730087] [mipi_cap]: pdata.awb_golden_data[0].bg_ratio: 340
[mipi_cam-2] [WARN] [1790218971.409822006] [mipi_cap]: pdata.awb_golden_data[1].rg_ratio: 1094
[mipi_cam-2] [WARN] [1790218971.409922592] [mipi_cap]: pdata.awb_golden_data[1].bg_ratio: 403
[mipi_cam-2] [WARN] [1790218971.410009636] [mipi_cap]: pdata.awb_golden_data[2].rg_ratio: 880
[mipi_cam-2] [WARN] [1790218971.410096097] [mipi_cap]: pdata.awb_golden_data[2].bg_ratio: 548
[mipi_cam-2] [WARN] [1790218971.410182016] [mipi_cap]: pdata.awb_data[0].rg_ratio: 1420
[mipi_cam-2] [WARN] [1790218971.410266227] [mipi_cap]: pdata.awb_data[0].bg_ratio: 342
[mipi_cam-2] [WARN] [1790218971.410427898] [mipi_cap]: pdata.awb_data[1].rg_ratio: 1108
[mipi_cam-2] [WARN] [1790218971.410486317] [mipi_cap]: pdata.awb_data[1].bg_ratio: 407
[mipi_cam-2] [WARN] [1790218971.410530776] [mipi_cap]: pdata.awb_data[2].rg_ratio: 891
[mipi_cam-2] [WARN] [1790218971.410574861] [mipi_cap]: pdata.awb_data[2].bg_ratio: 557
[mipi_cam-2] [WARN] [1790218971.410619196] [mipi_cap]: pdata.awb_data[0].r: 1
[mipi_cam-2] [WARN] [1790218971.410662863] [mipi_cap]: pdata.awb_data[0].gr: 1
[mipi_cam-2] [WARN] [1790218971.410706615] [mipi_cap]: pdata.awb_data[0].gb: 1
[mipi_cam-2] [WARN] [1790218971.410749199] [mipi_cap]: pdata.awb_data[0].b: 1
[mipi_cam-2] [WARN] [1790218971.410791409] [mipi_cap]: pdata.awb_data[0].r: 0
[mipi_cam-2] [WARN] [1790218971.410833577] [mipi_cap]: pdata.awb_data[0].gr: 0
[mipi_cam-2] [WARN] [1790218971.410875453] [mipi_cap]: pdata.awb_data[0].gb: 0
[mipi_cam-2] [WARN] [1790218971.410917204] [mipi_cap]: pdata.awb_data[0].b: 0
[mipi_cam-2] [WARN] [1790218971.410959455] [mipi_cap]: => ================== all awb otp data ==================
[mipi_cam-2] [WARN] [1790218971.424934772] [mipi_cap]: X5 start gdc rotation and cal.
[mipi_cam-2]
[mipi_cam-2] [WARN] [1790218972.112263861] [mipi_cam]: [init]->cap sc132gs-1280p init success.
[mipi_cam-2]
[stereonet_model_node-1] [WARN] [1790218972.216383508] [StereoNetNode]: => sub rectified [fx, fy, cx, cy, baseline(m), doffs] : [253.962128, 164.328436, 324.022324, 172.271168, 0.079944, 0.000000]
[stereonet_model_node-1] [WARN] [1790218972.219018333] [StereoNetNode]: => receive left camera info
[stereonet_model_node-1] [WARN] [1790218972.231408813] [StereoNetNode]: => receive stereo image, format: nv12, stamp: 1790218972.156598272, latency: 74.79 ms
[stereonet_model_node-1] [WARN] [1790218972.233019692] [StereoNetNode]: => HFOV: 103.127°, VFOV: 93.9284°
我需要官方提供详细的自行标定内参和外参的教程,请求尽快提供,可以自行标定后需要能够采矫正后的左图(一帧)和深度图(一帧)。请求尽快解决
针对特定的问题,请参考特定领域问题的发帖模板继续提供相关信息: forum.d-robotics.cc/t/topic/28613