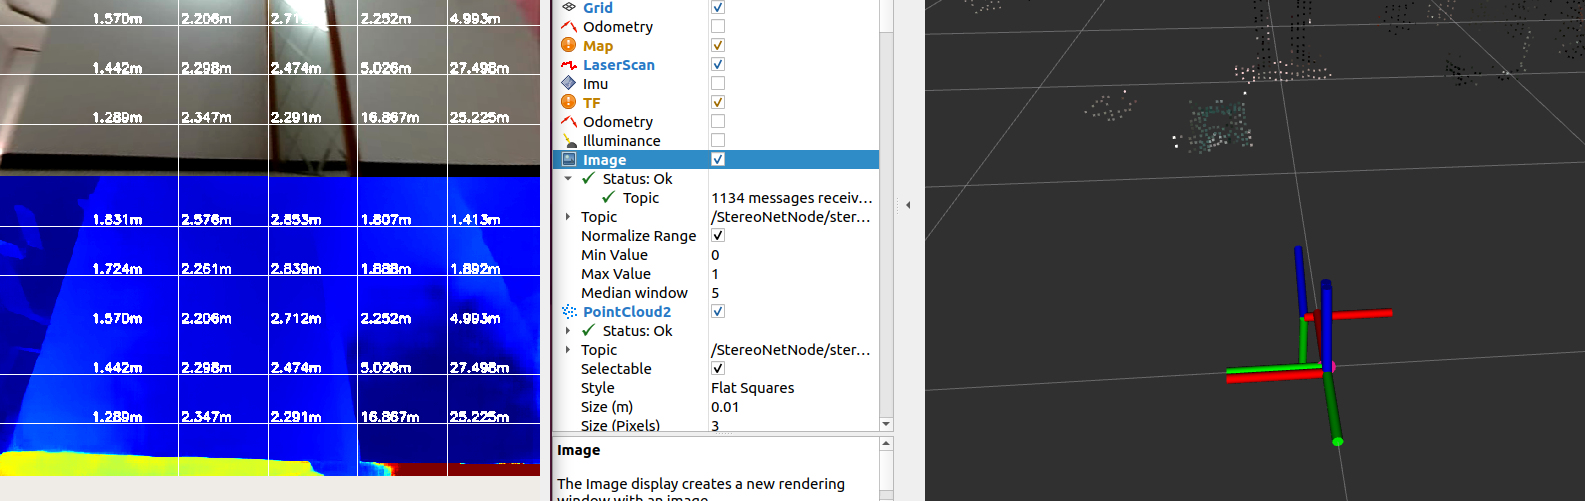
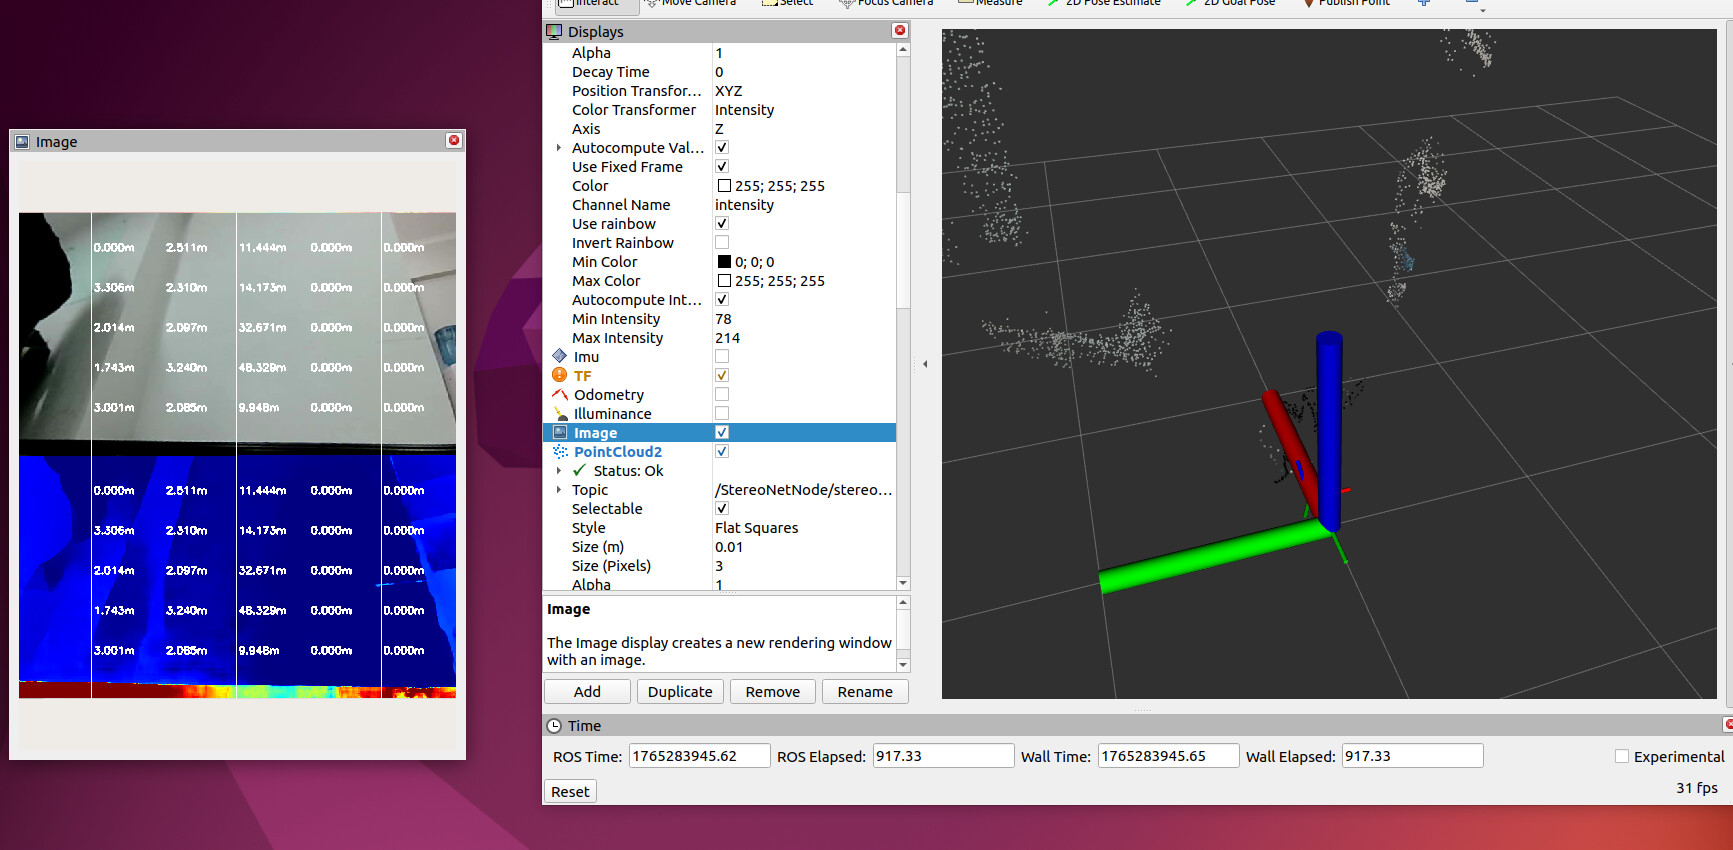
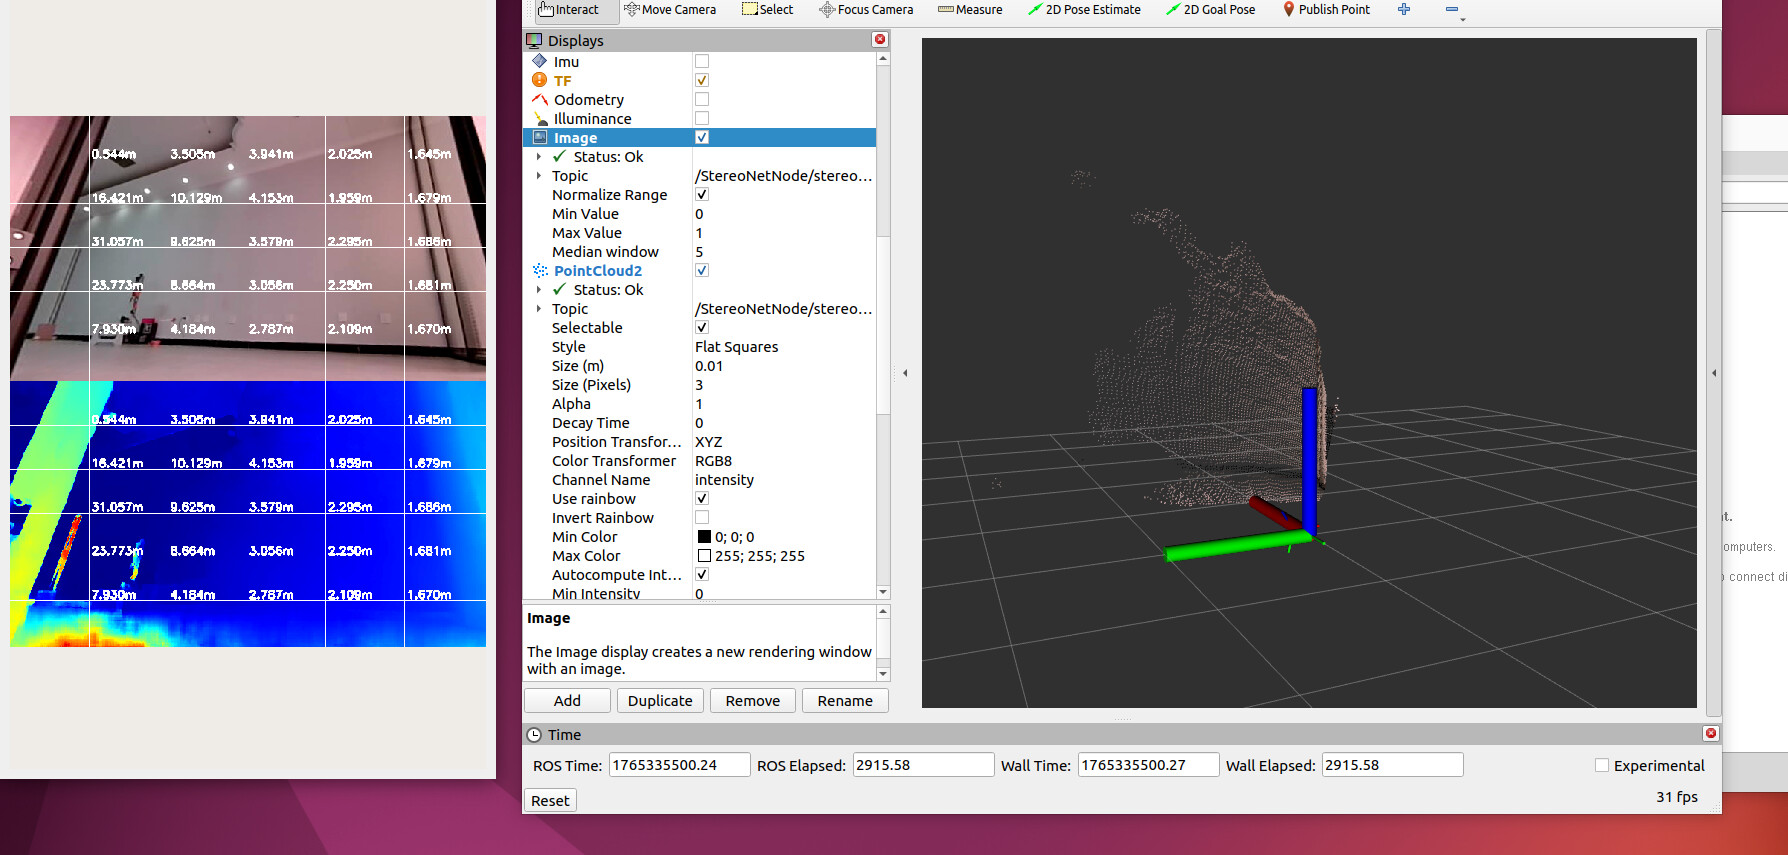
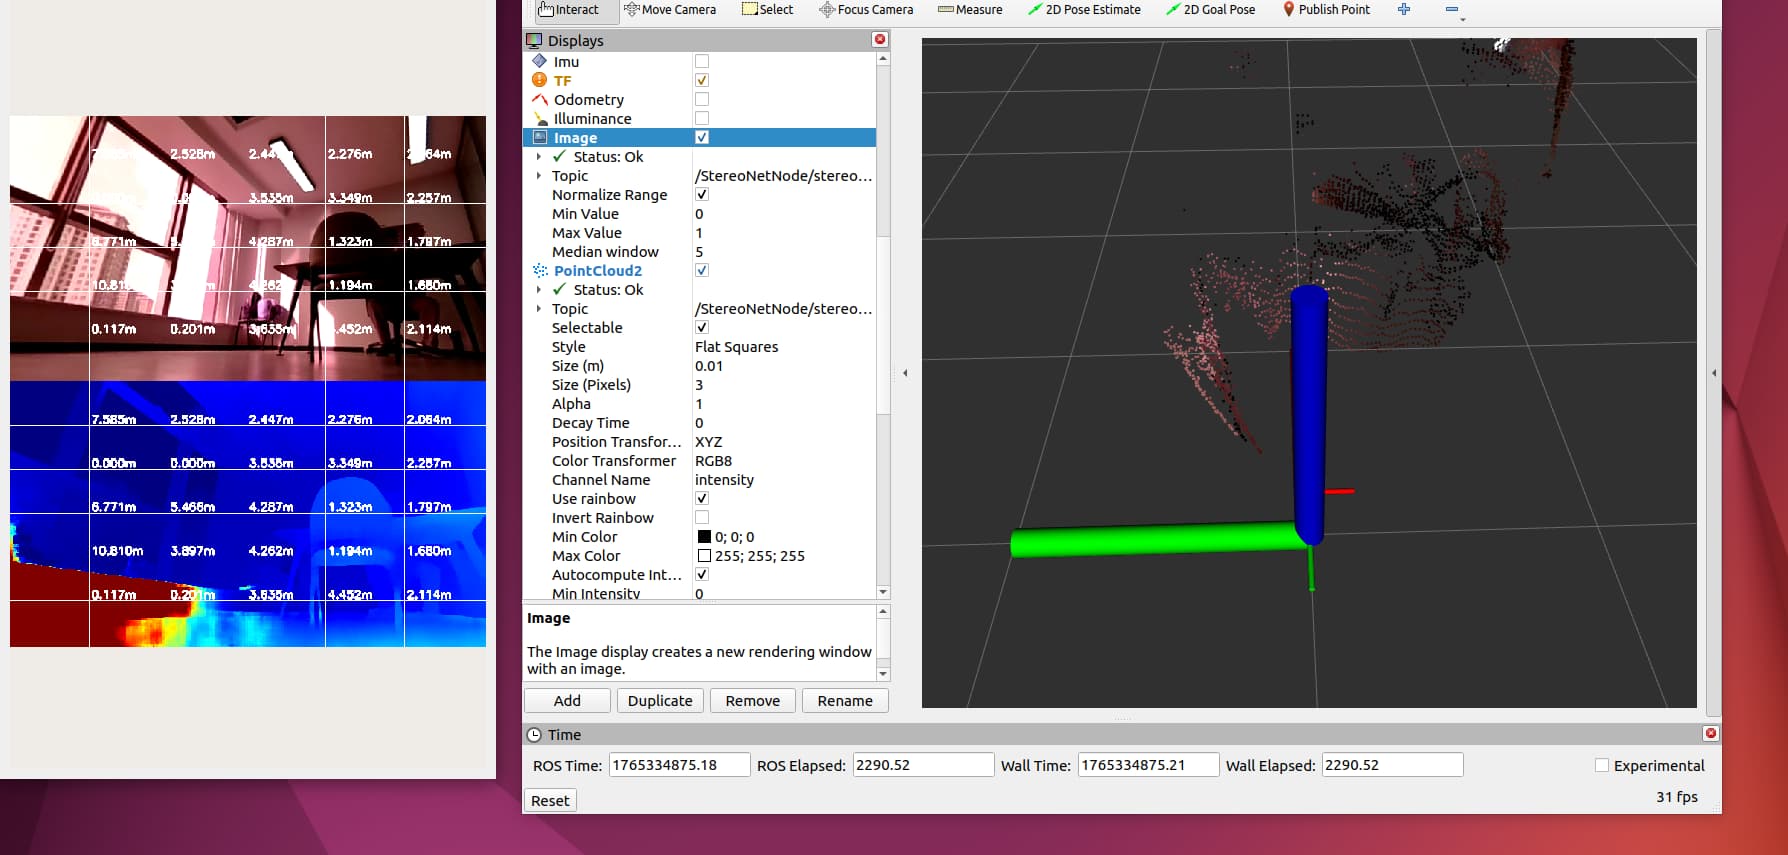
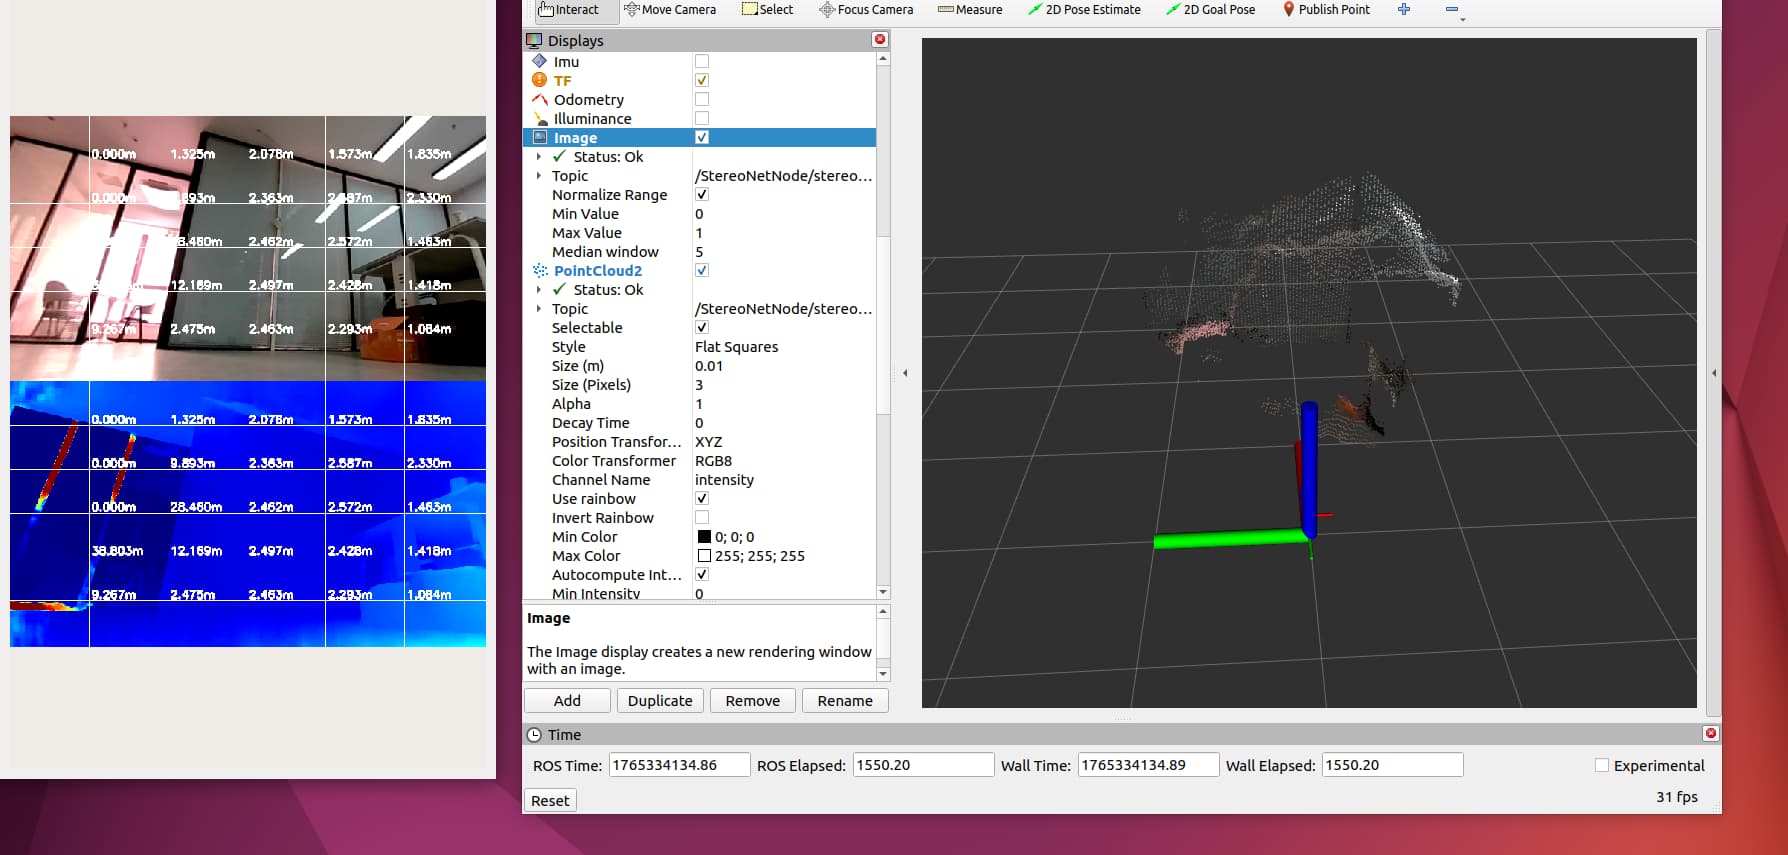
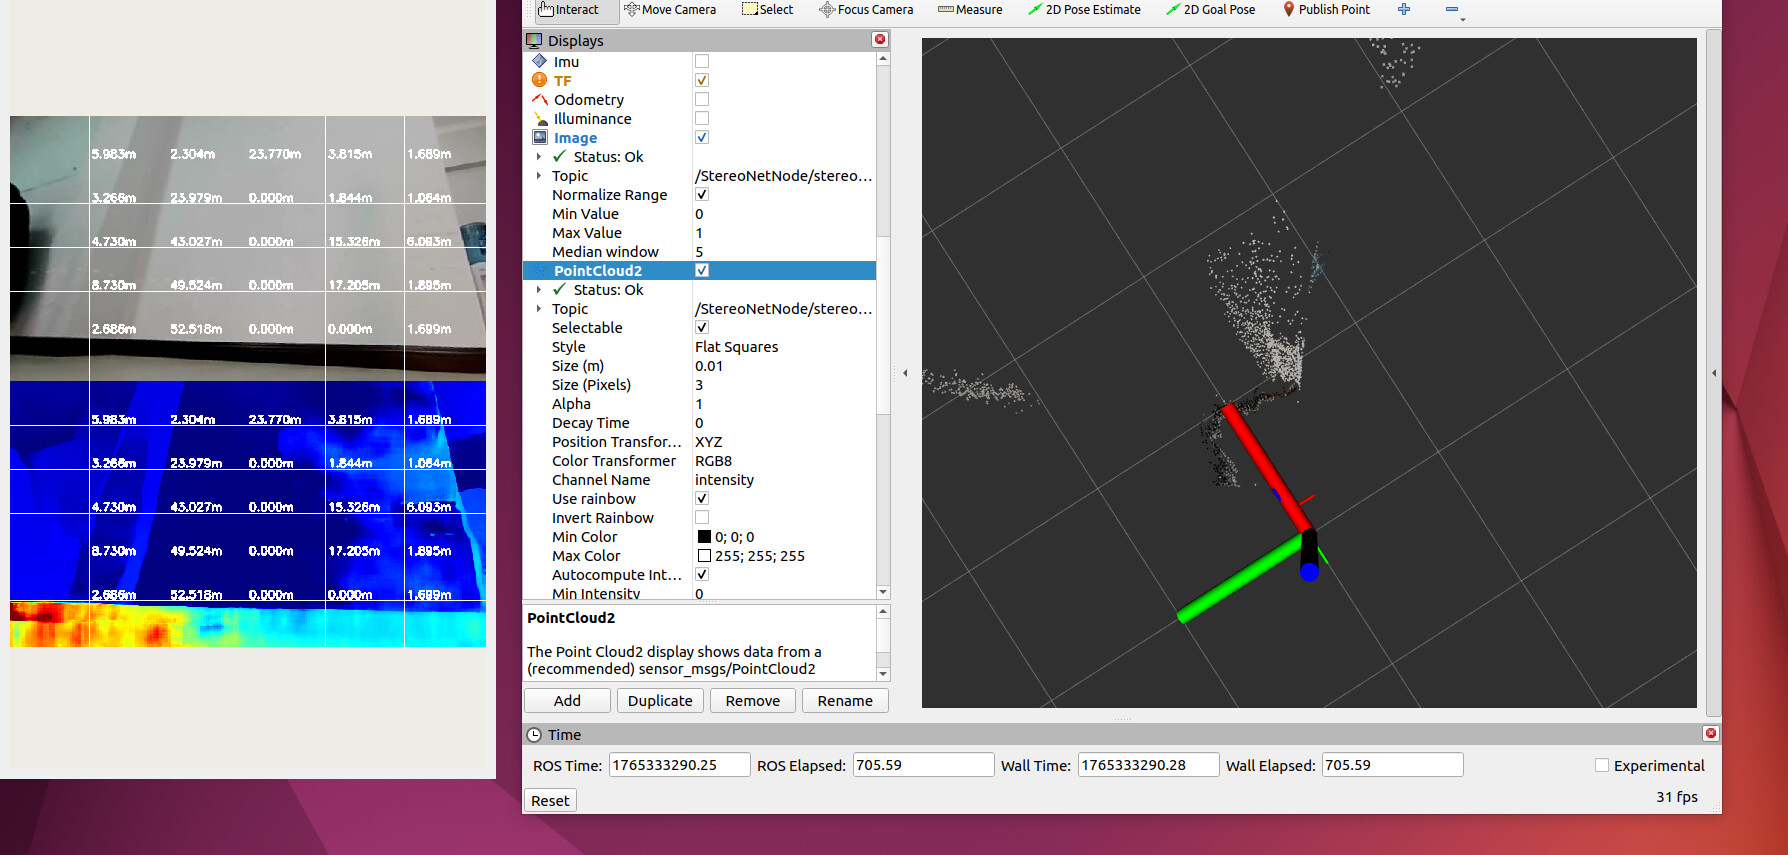
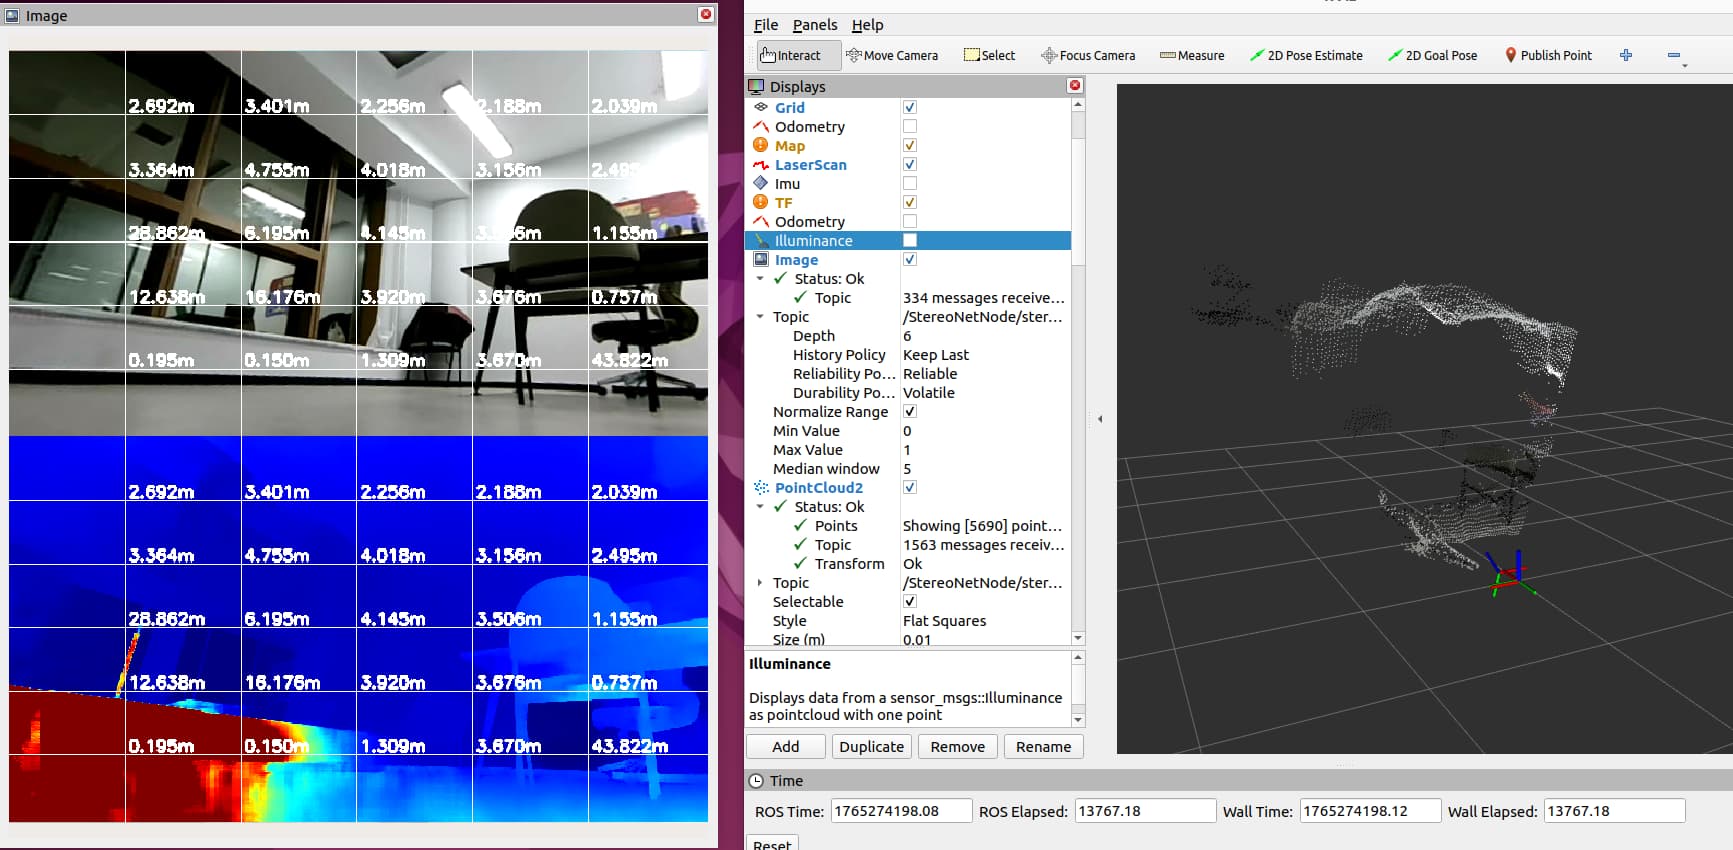
拿双目相机看墙面,深度不是个平面,是当前算法就这个效果吗?另外经常有近距离的噪点,这是正常的吗

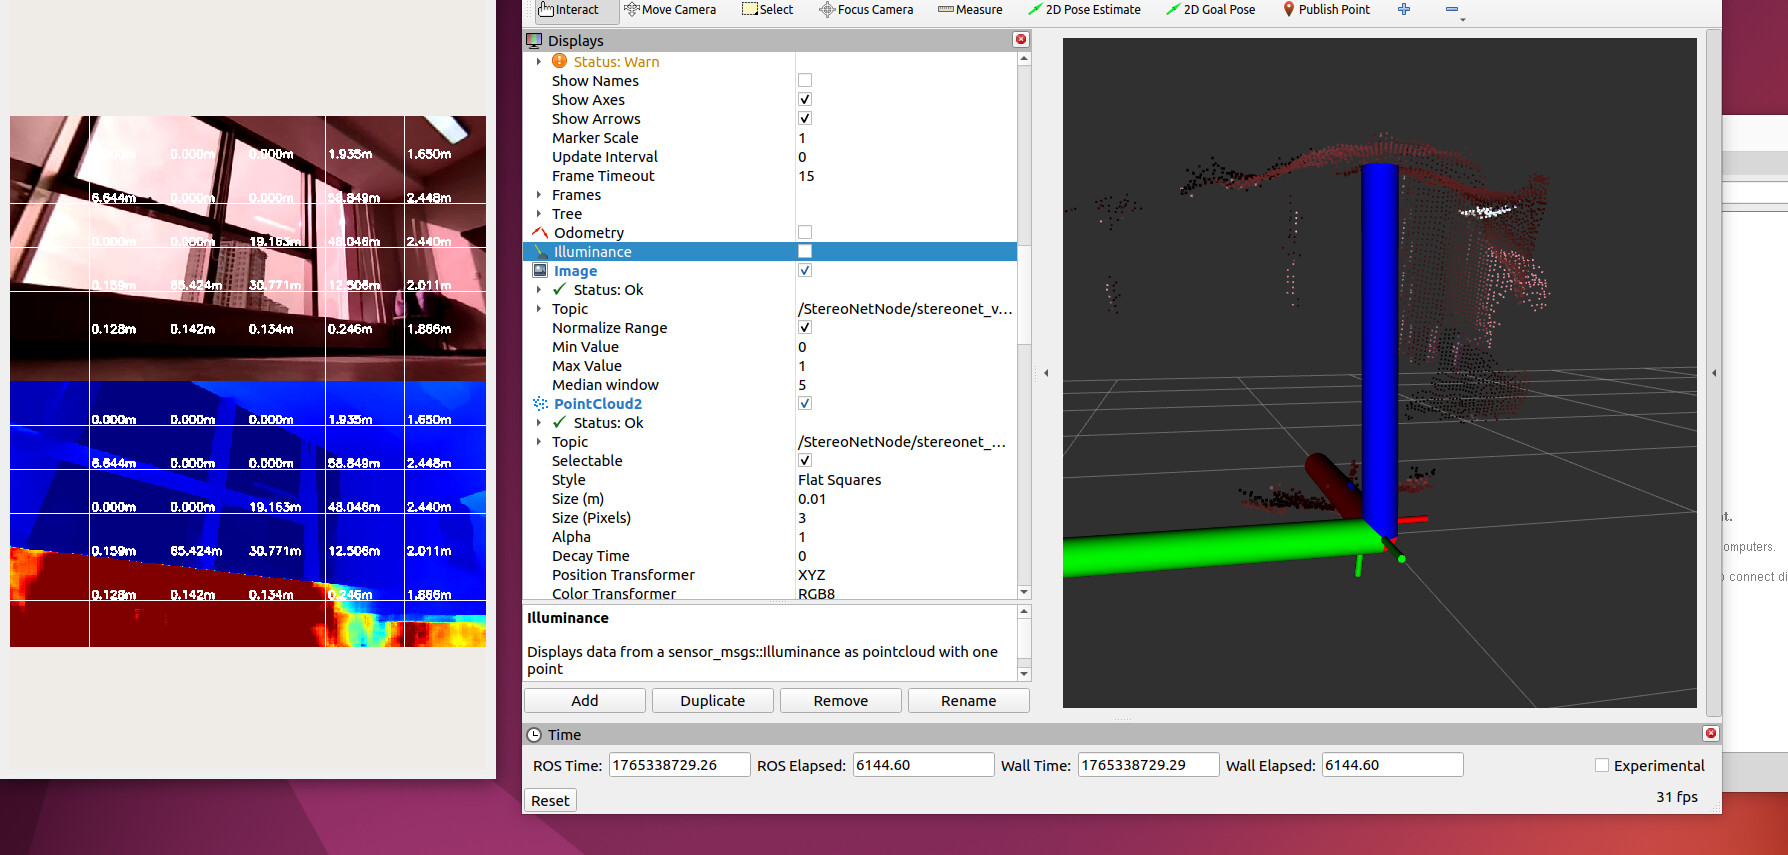
另外边缘位置出现莫名的深度边缘导致出现悬空噪点,这是模型原因还是其他原因有遇到这种问题的吗?有什么解决办法?
拿双目相机看墙面,深度不是个平面,是当前算法就这个效果吗?另外经常有近距离的噪点,这是正常的吗
你好,可以尝试切换不同版本的模型,新版本效果会好一些。
展示释放的模型效果就是这样的,后面还会不断的优化出新的算法
你好,可以提供一下你采用的模型版本号吗,可以用V2.4的试试看效果是否会改善
stereonet_model_web_visual_v2.4_int8_usb_cam.launch.py ,只是使用的自己的双目相机,对比官方推荐的双目的mipi相机,发现自己的双目测距,光照变化比如靠窗有阳光等场景和如图测试的黑条场景,还有玻璃下的窗台稳定的测距不稳定,但是用mipi相机发现点云基本时稳定,这个模型是和自身相机特调了吗?是否有其他干扰因素?目前有夜晚测距需求,官方的mipi夜间无法工作,所以使用的是能感受红外光的双目相机,这个是否是影响测距的原因?如果想改善测距情况,有什么建议方法来提高测距稳定性?或者需要微调模型匹配新相机吗?
看图像有可能存在以下问题: