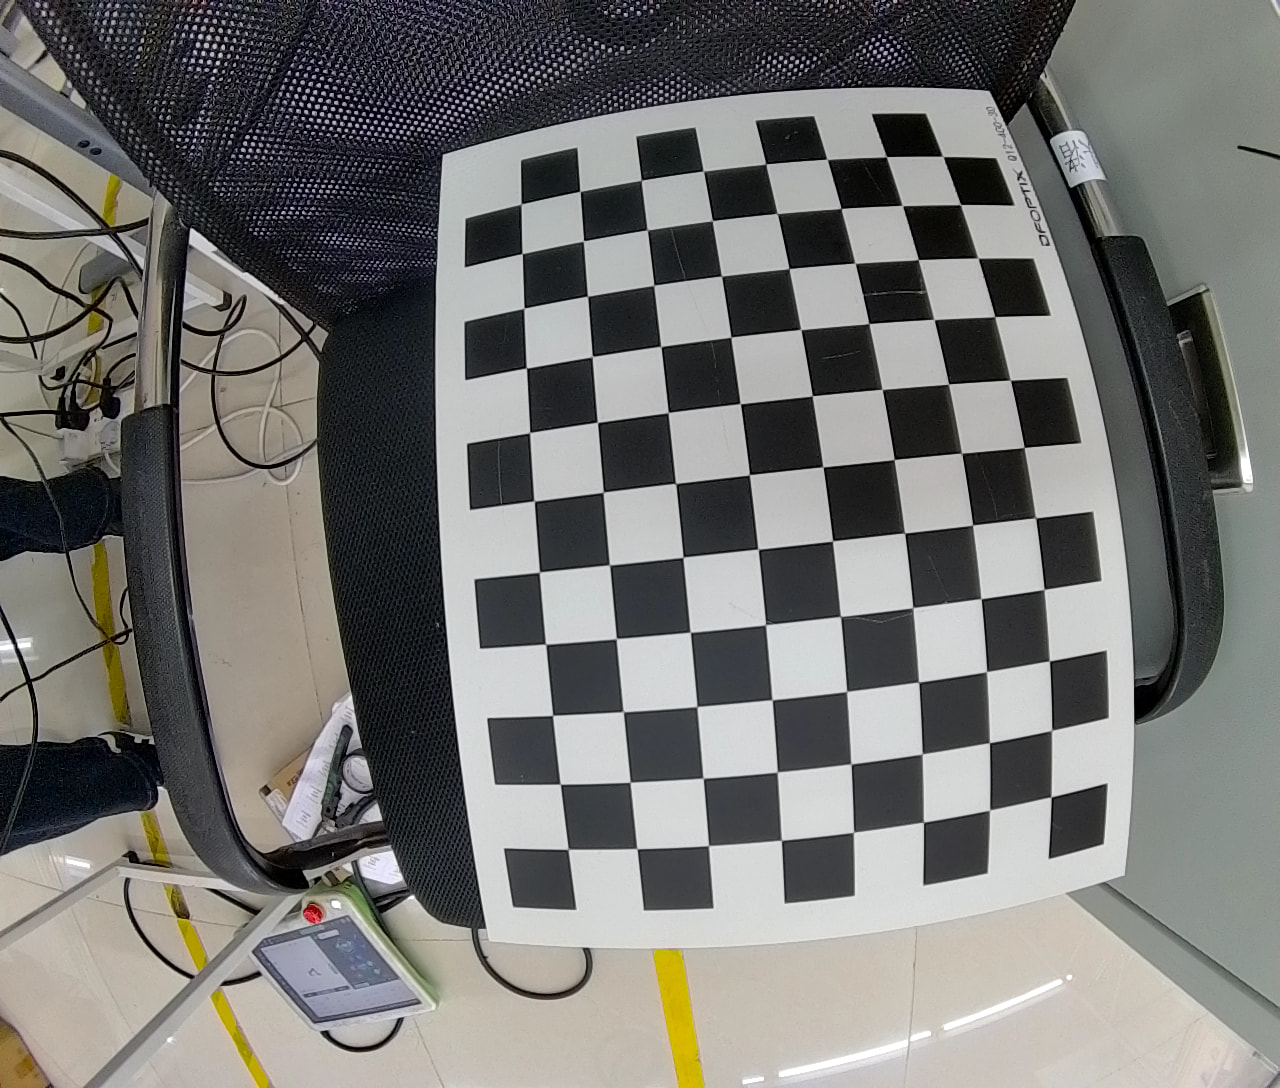
好的,这次能生成点云等多个文件,但是生成了之后就一直停在这里不退出:
sunrise@ubuntu:~/stereo_selfcal_35802$ cd /home/sunrise/stereo_selfcal_35802 && bash run.sh
标定读取/几何检查通过,标定基线80.024 mm
检查通过: 1对1280x1088图;未修改、旋转或交换输入图片
输出目录: /home/sunrise/stereo_selfcal_35802/result_20000101_145557_179010
不启动相机,不改变采集参数。等save result日志和所需文件写完后,Ctrl+C结束。
/opt/tros/humble
/opt/tros/humble
[INFO] [launch]: All log files can be found below /home/sunrise/.ros/log/2000-01-01-14-56-02-749975-ubuntu-179148
[INFO] [launch]: Default logging verbosity is set to INFO
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
Hobot shm pkg enables zero-copy with fastrtps profiles file: /opt/tros/humble/lib/hobot_shm/config/shm_fastdds.xml
Hobot shm pkg sets RMW_FASTRTPS_USE_QOS_FROM_XML: 1
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
config_file_path is /opt/tros/humble/lib/mipi_cam/config/
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
env of RMW_FASTRTPS_USE_QOS_FROM_XML is 1 , ignore env setting
webserver has launch
[INFO] [stereonet_model_node-1]: process started with pid [179163]
[stereonet_model_node-1] [WARN] [0946709764.846456353] [StereoNetNode]: => ===================== init StereoNetNode =====================
[stereonet_model_node-1]
[stereonet_model_node-1] [WARN] [0946709764.853812436] [StereoNetNode]: => -------- init StereoRectify------------------
[stereonet_model_node-1] [WARN] [0946709764.854583561] [StereoNetNode]: => load stereo calib from: /home/sunrise/stereo_selfcal_35802/calib.yaml
[stereonet_model_node-1] [WARN] [0946709764.855313936] [StereoNetNode]: => Kl:
[stereonet_model_node-1] [664.63469876, 0, 639.4181479699999;
[stereonet_model_node-1] 0, 664.5063645, 541.63896472;
[stereonet_model_node-1] 0, 0, 1]
[stereonet_model_node-1] [WARN] [0946709764.855403394] [StereoNetNode]: => Dl:
[stereonet_model_node-1] [-0.329345322, 0.137608022, 5.53902581e-05, -2.83585909e-05, -0.0302146722]
[stereonet_model_node-1] [WARN] [0946709764.855478436] [StereoNetNode]: => Kr:
[stereonet_model_node-1] [664.6955599299999, 0, 638.96998159;
[stereonet_model_node-1] 0, 664.43433026, 542.5559948600001;
[stereonet_model_node-1] 0, 0, 1]
[stereonet_model_node-1] [WARN] [0946709764.855540811] [StereoNetNode]: => Dr:
[stereonet_model_node-1] [-0.317217218, 0.117015378, -0.000247865317, 0.000181395038, -0.0209041291]
[stereonet_model_node-1] [WARN] [0946709764.855611311] [StereoNetNode]: => R_rl:
[stereonet_model_node-1] [0.99999364, 0.00331003, 0.00132688;
[stereonet_model_node-1] -0.00330733, 0.99999247, -0.00203245;
[stereonet_model_node-1] -0.0013336, 0.00202805, 0.9999970500000001]
[stereonet_model_node-1] [WARN] [0946709764.855667686] [StereoNetNode]: => t_rl:
[stereonet_model_node-1] [-0.08002304;
[stereonet_model_node-1] 0.00019714;
[stereonet_model_node-1] 0.00033433]
[stereonet_model_node-1] [WARN] [0946709764.855720769] [StereoNetNode]: => cam0_resolution: [1280, 1088]
[stereonet_model_node-1] [WARN] [0946709764.855763311] [StereoNetNode]: => cam0_distortion_model: radtan
[stereonet_model_node-1] [WARN] [0946709764.855830311] [StereoNetNode]: => alpha: 0
[stereonet_model_node-1] [WARN] [0946709764.855872519] [StereoNetNode]: => ---------------------------------------------
[stereonet_model_node-1] [WARN] [0946709764.857502811] [StereoNetNode]:
[stereonet_model_node-1] stereonet_model_file_path: /opt/tros/humble/share/hobot_stereonet/config/DStereoV2.4_int16.bin
[stereonet_model_node-1] stereo_image_topic: /image_combine_raw
[stereonet_model_node-1] camera_info_topic: /image_combine_raw/right/camera_info
[stereonet_model_node-1] depth_image_topic: ~/stereonet_depth
[stereonet_model_node-1] depth_camera_info_topic: ~/stereonet_depth/camera_info
[stereonet_model_node-1] rectify_left_image_topic: ~/rectify_left_image
[stereonet_model_node-1] rectify_right_image_topic: ~/rectify_right_image
[stereonet_model_node-1] publish_rectify_bgr: 0
[stereonet_model_node-1] [origin_left_image_topic, origin_right_image_topic, publish_origin_enable]: [~/origin_left_image, ~/origin_right_image, 1]
[stereonet_model_node-1] [pointcloud2_topic, publish_pcd_enabled]: [~/stereonet_pointcloud2, 1]
[stereonet_model_node-1] [visual_image_topic, publish_visual_enabled]: [~/stereonet_visual, 0]
[stereonet_model_node-1] [stereonet_frame_id, stereonet_frame_id_right]: [camera_link, camera_link_right]
[stereonet_model_node-1] uncertainty_th: -0.1
[stereonet_model_node-1] [camera_fx, camera_fy, camera_cx, camera_cy, baseline, doffs]: [0, 0, 0, 0, 0(m)0]
[stereonet_model_node-1] [pointcloud_downsample_step, pointcloud_height_min, pointcloud_height_max, pointcloud_depth_max]: [2, -5(m), 5(m), 5(m)]
[stereonet_model_node-1] [use_local_image_flag, local_image_dir, image_sleep]: [1, /home/sunrise/stereo_selfcal_35802/input, 0]
[stereonet_model_node-1] [save_result_flag, save_dir, save_freq, save_total, save_stereo_flag, save_origin_flag, save_disp_flag, save_uncert_flag, save_depth_flag, save_visual_flag, save_pcd_flag]: [1, /home/sunrise/stereo_selfcal_35802/result_20000101_145557_179010, 1, -1, 1, 0, 1, 0, 1, 1, 1]
[stereonet_model_node-1] [calib_method, stereo_calib_file_path]: [custom, /home/sunrise/stereo_selfcal_35802/calib.yaml]
[stereonet_model_node-1] [speckle_filter_enable, max_speckle_size, max_disp_diff]: [0, 100, 1]
[stereonet_model_node-1] [pcl_filter_enable, grid_size, grid_min_point_count]: [0, 0.1, 5]
[stereonet_model_node-1] [render_type, render_perf, depth_decimal_num, render_max_disp, render_z_near, render_z_range]: [distance, 0, 2, 80, -1(m), 3(m)]
[stereonet_model_node-1] left_img_mask_enable: 0
[stereonet_model_node-1] [measure_mode, roi_size, gt_depth]: [0, 10, 0(mm)]
[stereonet_model_node-1] [epipolar_mode, feature_epipolar_mode, epipolar_img, chessboard_per_rows, chessboard_per_cols, chessboard_square_size]: [0, 0, rect, 20, 11, 0.06(m)]
[stereonet_model_node-1] feature_epipolar_mode: 0
[stereonet_model_node-1] post_version: auto
[stereonet_model_node-1] [infer_thread_num, save_thread_num, max_save_task]: [1, 1, 50]
[stereonet_model_node-1]
[stereonet_model_node-1] => ==================================================================
[stereonet_model_node-1]
[stereonet_model_node-1] [BPU_PLAT]BPU Platform Version(1.3.6)! soc info(x5)
[stereonet_model_node-1] [HBRT] set log level as 0. version = 3.15.55.0
[stereonet_model_node-1] [DNN] Runtime version = 1.24.5_(3.15.55 HBRT)
[stereonet_model_node-1] [A][DNN][packed_model.cpp:247]Model [HorizonRT] The model builder version = 1.24.3
[stereonet_model_node-1] [WARN] [0946709765.210485395] [StereoNetNode]: => ============ init model start ============
[stereonet_model_node-1] [WARN] [0946709765.210675103] [StereoNetNode]: => model name: DStereoV2.4.0
[stereonet_model_node-1] [WARN] [0946709765.210738978] [StereoNetNode]: => input_count: 2
[stereonet_model_node-1] [WARN] [0946709765.210790311] [StereoNetNode]: => output_count: 4
[stereonet_model_node-1] [WARN] [0946709765.210864186] [StereoNetNode]: => model_input_h: 352, model_input_w: 640
[stereonet_model_node-1] [WARN] [0946709765.210970645] [StereoNetNode]: => ----- prepare_input_tensor -----
[stereonet_model_node-1] [WARN] [0946709765.211044561] [StereoNetNode]: => input tensor type is HB_DNN_IMG_TYPE_NV12
[stereonet_model_node-1] [WARN] [0946709765.211458811] [StereoNetNode]: => input[0].memsize: 337920
[stereonet_model_node-1] [WARN] [0946709765.212309478] [StereoNetNode]: => ----- prepare_output_tensor -----
[stereonet_model_node-1] [WARN] [0946709765.212479770] [StereoNetNode]: => output tensor type is HB_DNN_TENSOR_TYPE_S32
[stereonet_model_node-1] [WARN] [0946709765.212615103] [StereoNetNode]: => output[0].memsize: 506880
[stereonet_model_node-1] [WARN] [0946709765.214288561] [StereoNetNode]: => ============ init model end ============
[stereonet_model_node-1] [WARN] [0946709765.233797895] [StereoNetNode]: => found 1 image pairs in /home/sunrise/stereo_selfcal_35802/input
[stereonet_model_node-1] [WARN] [0946709765.233949186] [StereoNetNode]: => processing image pair: [/home/sunrise/stereo_selfcal_35802/input/left_0001.png, /home/sunrise/stereo_selfcal_35802/input/right_0001.png]
[stereonet_model_node-1] [WARN] [0946709765.409523936] [StereoNetNode]: => -------- build_undistmap --------------------
[stereonet_model_node-1] [WARN] [0946709765.434881728] [StereoNetNode]: => input_resolution: [1280, 1088]
[stereonet_model_node-1] [WARN] [0946709765.435153145] [StereoNetNode]: => cam_resolution: [1280, 1088]
[stereonet_model_node-1] [WARN] [0946709765.435224603] [StereoNetNode]: => width, height scale: [1, 1]
[stereonet_model_node-1] [WARN] [0946709765.435272895] [StereoNetNode]: => output_resolution: [640, 352]
[stereonet_model_node-1] [WARN] [0946709765.435381478] [StereoNetNode]: => Kl:
[stereonet_model_node-1] [664.63469876, 0, 639.4181479699999;
[stereonet_model_node-1] 0, 664.5063645, 541.63896472;
[stereonet_model_node-1] 0, 0, 1]
[stereonet_model_node-1] [WARN] [0946709765.435448228] [StereoNetNode]: => Dl:
[stereonet_model_node-1] [-0.329345322, 0.137608022, 5.53902581e-05, -2.83585909e-05, -0.0302146722]
[stereonet_model_node-1] [WARN] [0946709765.435521978] [StereoNetNode]: => Kr:
[stereonet_model_node-1] [664.6955599299999, 0, 638.96998159;
[stereonet_model_node-1] 0, 664.43433026, 542.5559948600001;
[stereonet_model_node-1] 0, 0, 1]
[stereonet_model_node-1] [WARN] [0946709765.435596436] [StereoNetNode]: => Dr:
[stereonet_model_node-1] [-0.317217218, 0.117015378, -0.000247865317, 0.000181395038, -0.0209041291]
[stereonet_model_node-1] [WARN] [0946709765.435668936] [StereoNetNode]: => R_rl:
[stereonet_model_node-1] [0.99999364, 0.00331003, 0.00132688;
[stereonet_model_node-1] -0.00330733, 0.99999247, -0.00203245;
[stereonet_model_node-1] -0.0013336, 0.00202805, 0.9999970500000001]
[stereonet_model_node-1] [WARN] [0946709765.435727436] [StereoNetNode]: => t_rl:
[stereonet_model_node-1] [-0.08002304;
[stereonet_model_node-1] 0.00019714;
[stereonet_model_node-1] 0.00033433]
[stereonet_model_node-1] [WARN] [0946709765.435770770] [StereoNetNode]: => distortion_model: radtan
[stereonet_model_node-1] [WARN] [0946709765.435818395] [StereoNetNode]: => alpha: 0
[stereonet_model_node-1] [WARN] [0946709765.435874853] [StereoNetNode]: => rectify fx: 334.578, fy: 334.578, cx: 320.427, cy: 175.692, baseline: 0.080024
[stereonet_model_node-1] [WARN] [0946709765.435917270] [StereoNetNode]: => ---------------------------------------------
[stereonet_model_node-1] [WARN] [0946709765.435994853] [StereoNetNode]: => HFOV: 87.4483°, VFOV: 55.4919°
[stereonet_model_node-1] [WARN] [0946709765.436038770] [StereoNetNode]: => ---------------------------------------------
[stereonet_model_node-1] [WARN] [0946709765.459410728] [StereoNetNode]: => all 1 images in /home/sunrise/stereo_selfcal_35802/input have been processed
[stereonet_model_node-1] [WARN] [0946709765.502275270] [StereoNetNode]: => HFOV: 87.4483°, VFOV: 55.4919°
[stereonet_model_node-1] [WARN] [0946709765.596339395] [StereoNetNode]: => publish result, stamp: 946709765.454557186, fps: 0.00, latency: 141.74 ms, cpu_usage: 0%, bpu_usage: 0%
[stereonet_model_node-1] [WARN] [0946709765.612792603] [StereoNetNode]: => save camera intrinsic to /home/sunrise/stereo_selfcal_35802/result_20000101_145557_179010/camera_intrinsic.txt
[stereonet_model_node-1] [WARN] [0946709765.736830811] [StereoNetNode]: => save result to /home/sunrise/stereo_selfcal_35802/result_20000101_145557_179010, pub count: 0, save count: 0
这是深度图:
而且地瓜的点云算法是不是只支持640×352呢?
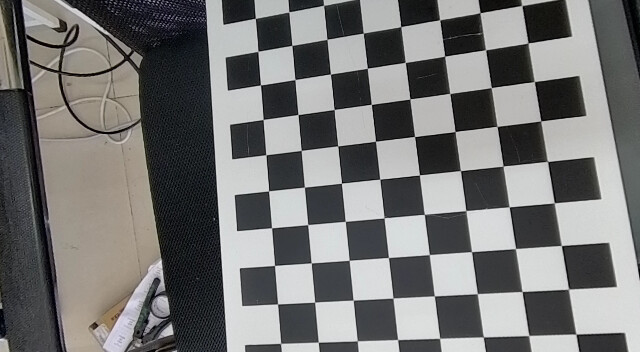
裁剪后的图和原始图差距很大,想知道是否先进行了缩小后再裁剪还是直接把12801088裁剪成640352呢?
这是输入图:
原始图:
能否先把12801088等比例缩小为640544或者414.12*352然后在裁剪呢?就是尽可能的多保留点原图